Перейти к содержимому

Elephant Robotics Mercury X1

Elephant Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Elephant Robotics Mercury X1 для вашего объекта и какая помощь понадобится после поставки.

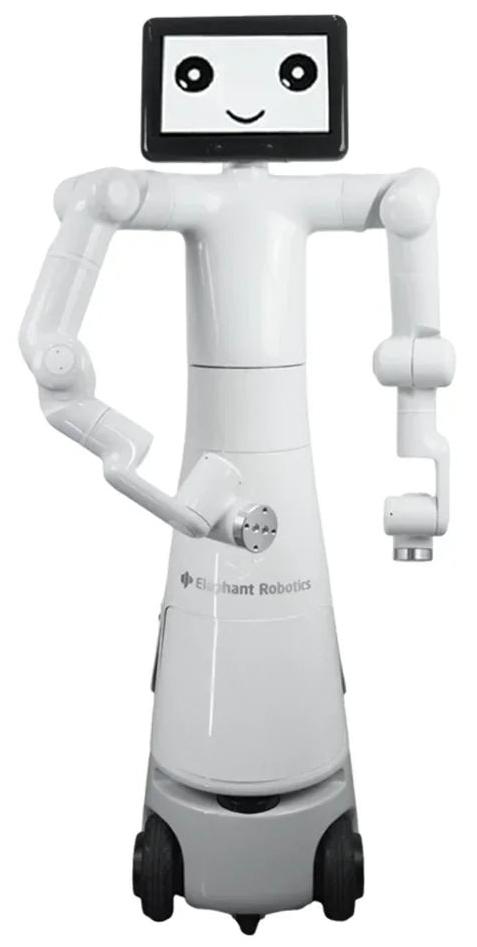
Elephant Robotics Mercury X1 - колёсный двурукий робот для мобильной манипуляции и исследований. Mercury B1 на мобильной базе, лидар, зрение и ROS.

Нагрузка руки A1
1 кг
Автономная работа
до 8 ч
Всего осей
19

2 740 000 ₽

Стоимость платформы

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Elephant Robotics Mercury X1 объединяет двурукий робот Mercury B1 с колёсным основанием для исследования мобильной манипуляции. На одной платформе можно отрабатывать маршрут к рабочему месту, подход к предмету и согласованные действия двух рук. Лидар, ультразвуковые датчики и система зрения дают разные входные данные для экспериментов с восприятием и движением в помещении.

Разработчик задаёт последовательность действий через Python, C++, ROS или визуальные средства и наблюдает состояния робота в программной модели. Сенсорный экран и микрофонный массив помогают построить сценарий взаимодействия с человеком, а удалённое управление подходит для записи и воспроизведения действий оператора. Инструменты на руках и дополнительный myController S570 подбирают под эксперимент, учитывая массу предмета, способ захвата и маршрут платформы.
Характеристики

Робот

Модель
Mercury X1
Код производителя
4011300003
Степени свободы
19
Компоновка
Mercury B1 и мобильное основание
Нагрузка руки A1
1 кгДля одной руки A1; нагрузки двух рук не складываются.
Радиус руки A1
450 ммДля одной руки A1.
Повторяемость руки
±0.05 мм
Рабочее напряжение
24 В
Редукторы
Гармонические
Тормоза суставов
Электромагнитные
Кабели
Внутри полых модулей
Рост
118 см
Максимальная скорость
4.32 км/ч
Максимальный уклон
15 °
Преодолеваемая ступень
2 см
Автономная работа до
480 минМаксимум; нагрузка и маршрут не раскрыты.
Двигатели основания
Прямого привода
Отсек хранения
15 л
Датчики основания
Лидар, ультразвуковые датчики и 2D-зрение
Страна происхождения
Китай

Восприятие

Экран
9-дюймовый сенсорный LCD
Микрофонный массив
Линейный, 4 микрофона
Дальность микрофонов
5 м
Сектор микрофонов
180°
Камера
Встроенная 3D-камера
Экран: выражения
Настраиваемые пользователем

Управление и IO

Семейство вычислителя
NVIDIA JetsonАппаратная редакция и подробные параметры согласуются для заказа.
Контроллеры рук
ESP32, левая и правая рука
ESP32: частота/ядра
240 МГц, 2 ядра
ESP32: производительность
600 DMIPS
ESP32: SRAM
520 КБ
ESP32: Flash
4 МБ
Индикация рук
RGB LED 5×5
Цифровые IO
6 входов / 6 выходов, 24 В
Wi-Fi и Bluetooth
Поддерживаются
Ethernet
Внешний сетевой порт
USB основания
2×USB 3.0
Аварийный останов
Разъём аварийной цепи
Питание основания
24 В DC
USB инструмента
4-контактный разъём для камеры
IO инструмента
M8, 8 контактов
Питание инструмента
24 В DC
Контакты RS-485 инструмента
Зарезервированы, не реализованы
Смена инструмента
При выключенном питании

Разработка

Языки
Python, C++, C#, JavaScript
ROS
ROS1, ROS2
Среда моделирования
RVIZ, MoveIt, Gazebo, MuJoCo
Типы движения
Свободное, суставное, декартово; запись траектории
myStudio Pro
Поддерживается
myBlockly
Раздельные программы левой и правой руки
Библиотеки
pymycobot Python API и Mercury C++ API
Сетевой протокол
TCP/IP
Modbus
Поддерживается
ОС разработки
Windows, Linux, macOS
Телемеханика
VR/Aloha
Опциональный экзоскелет
myController S570

Комплект по руководству

Робот Mercury X1
Включено
Руководство
Включено
Сертификат изделия
Включено
Инструкция пользователя
Включено
Упаковочный лист
Включено
Блок питания 24 В
Включено

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.