Helix 02 - модель управления гуманоидом Figure, объединяющая перемещение, равновесие и манипуляцию в едином нейронном контуре. Она использует зрение, осязание и состояние тела для согласования действий рук, корпуса и ног. Это программная модель поведения; в опубликованных демонстрациях её аппаратной платформой служит Figure 03.
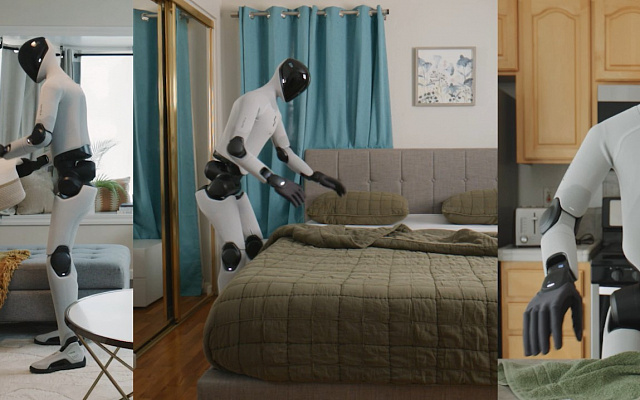
Обработка задания распределена между семантической интерпретацией сцены и языка, формированием суставных целей и быстрым управлением телом. В кухонной демонстрации система связывает шаги, перенос посуды, загрузку и разгрузку посудомоечной машины в непрерывную последовательность. Локальное зрение ладоней и тактильная обратная связь используются при обращении с небольшими предметами и при ограниченном обзоре основных камер. Результаты конкретных демонстраций отделены от общих аппаратных характеристик робота.
Характеристики
Технические характеристики
Тип
VLA-модель
Управление
Всё тело
Платформа демонстрации
Figure 03
Входы
Зрение / осязание / проприоцепция
Выходы
Суставные цели всего тела
Параметры System0
10 млн параметровПодсистема управления телом
Частота System0
1000 ГцПодсистема управления телом
Обучающие движения
>1000 чДанные обучения System0
Демонстрация кухни
4 минРазгрузка и повторная загрузка посудомоечной машины
Страна происхождения
США
Компоненты и архитектура
Частота System 1
200 ГцСуставные цели всего тела
Параллельные среды обучения
>200000Обучение System 0 в симуляции
Действия в демонстрации
61Четырёхминутная демонстрация кухни
Представление System 1
ТрансформерС обусловливанием латентными целями System 2