Перейти к содержимому

Fourier GR-1

Fourier

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Fourier GR-1 для вашего объекта и какая помощь понадобится после поставки.

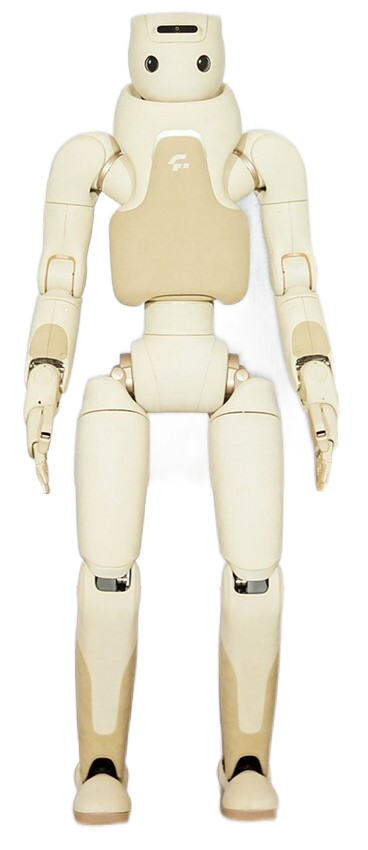
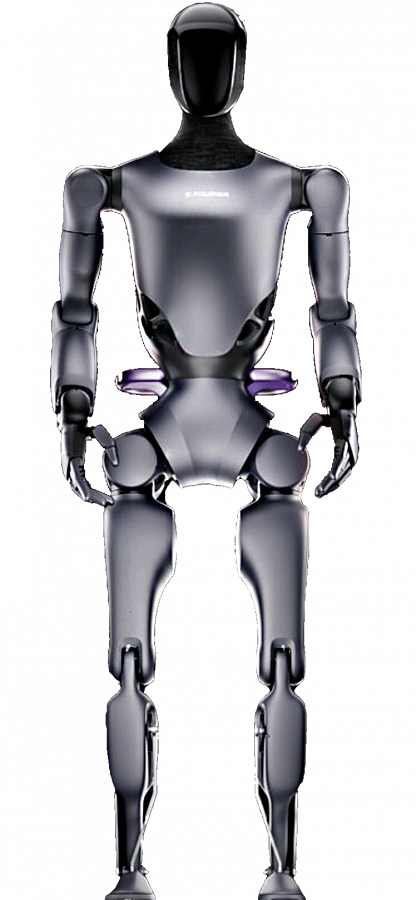
Fourier GR-1 - человекоподобная платформа для разработки робототехнических приложений.

Нагрузка одной руки
≈3 кг
Время ходьбы
≈45 мин
Скорость ходьбы
5 км/ч

20 000 000 ₽

Стоимость платформы

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Fourier GR-1 - человекоподобная платформа для разработки ходьбы, движений корпуса и работы с предметами. Подвижные руки и кисти позволяют исследовать действия, в которых положение захвата нужно согласовать с позой робота. Камеры глубины и IMU дают данные для восприятия и управления.

Работа исследовательской команды

Команда выбирает исполнение кистей, готовит программу и проверяет движения на оборудованной площадке. При планировании эксперимента отдельно учитывают время ходьбы и общую оценку автономности. Конфигурацию приводов и питание сверяют по аппаратной версии, а не переносят между вариантами GR-1.
Характеристики

Характеристики и оснащение

ОС
Ubuntu 20.04 + ROS2
Основной компьютер
ASUS Dawn X MINI13-е поколение
Модель компьютера
PN64171RZ
Процессор
Intel Core i7-13700H
Ядра и потоки CPU
6P + 8E; 20Базовая/максимальная частота 1.6/5.0 ГГц
Оперативная память
16 ГБ
Накопитель SSD
512 ГБ
Беспроводная связь
Wi-Fi; Bluetooth 4.2IEEE 802.11a/b/g/n/ac
Внешние интерфейсы
1 × HDMI; 3 × Type-CType-C: зарядка, загрузка, периферия
Размеры в порядке источника
1650 × 524 × 325 ммПорядок осей не указан
Размах рук
1764 мм
Масса нетто
≈52 кгВключение батареи не указано
Материал
Алюминиевый сплав и инженерный пластик
Напряжение питания
46.2 ВНе номинальное напряжение батареи
Максимальная рабочая мощность
≈550 Вт
Скорость ходьбы
5 км/чМаксимум не указан
Нагрузка одной руки
≈3 кг
Число приводов
44 / 34Зависит от конфигурации; соответствие вариантов не уточнено
Количество FSA-приводов
32
Макс. момент сустава
230 Н·м
Рабочее напряжение приводов
12–60 В
Номинальное напряжение приводов
46 В
Максимальный ток
40 АРаздел приводов
Камеры глубины
2 шт.RealSense; две камеры в описании головы
IMU
Штатно
Тип батареи
Литий-ионная
Номинальное напряжение батареи
40 В
Предельное напряжение зарядки
46 В
Время работы
≈60 минРежим не определён
Время ходьбы
≈45 мин
Время зарядки
315 мин
Вход адаптера
100–240 V; 50/60 Hz
Выход адаптера
46 V; 2 A MAX
Степени свободы головы
3 DOF
Степени свободы пояса
3 DOF
Степени свободы кисти
6 DOFОдна кисть
Степени свободы руки
7 DOFОдна рука без кисти: плечо 3, локоть 1, запястье 3
Связь компонентов
Ethernet
Страна происхождения
Китай

Новости о роботе и бренде

О роботе: 1 · О бренде: 1 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.