
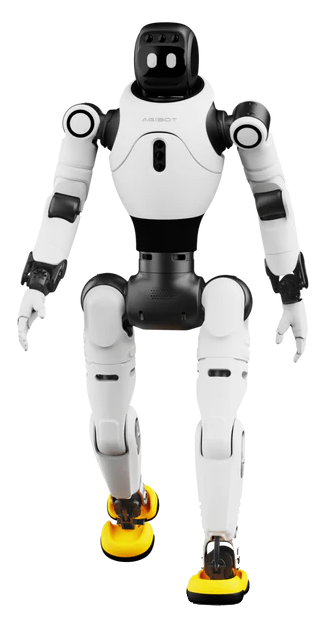
Agibot X2 Ultra/Edu
- Рост
- 131 см
- Энергия батареи
- ≈500 Вт·ч
- Ходьба 1,8 км/ч
- ≈120 мин

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли NaviAI Navigator 2 для вашего объекта и какая помощь понадобится после поставки.
NaviAI Navigator 2, также известный как NAVIAI и Navi02, - двуногая платформа Zhejiang Humanoid для разработки движения и манипуляций с предметами. Согласованное управление ногами, корпусом и руками помогает исследовать ходьбу и равновесие. На презентации робота показали организацию рабочего стола и сборку вал-отверстие - задачи, где нужно совместить восприятие предмета с точным движением руки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
NaviAI Navigator 2, также обозначаемый NAVIAI и Navi02, - двуногий гуманоид Zhejiang Humanoid для разработки согласованных движений и манипуляций с предметами. Платформа сочетает ходьбу, работу рук и несколько каналов восприятия. Она интересна исследовательским командам, изучающим связь между наблюдением сцены, выбором действия и его физическим выполнением.
В материалах представления модели указаны рост 165 см и масса 60 кг. Такие размеры позволяют рассматривать взаимодействие с рабочими поверхностями и предметами в привычной человеку среде. При этом конкретная операция требует подготовки: доступность позы, геометрия захвата и условия движения определяются задачей.
Согласованное управление всем телом связывает движение ног, корпуса и рук. При ходьбе руки могут участвовать в поддержании равновесия. Для разработчика это даёт возможность исследовать не отдельный привод, а целостное поведение платформы при изменении положения и переходе к взаимодействию с предметом.
Для одной руки в публикации о запуске заявлена нагрузка 5 кг. На представлении показаны разбор предметов на рабочем столе и сборка типа «вал-отверстие». Это разные по смыслу задачи: первая требует интерпретировать расположение объектов, вторая - согласовать движение с геометрией контакта.
Эти демонстрации показывают направление разработки платформы. Для собственного проекта выбирают конкретные предметы, способ их подачи и критерии успешного действия. Такой подход позволяет отделить воспроизведение показанного сценария от освоения новой операции с другими деталями и условиями.
В перечне сенсорных возможностей указаны обзорная многокамерная система, камера глубины, шестиосевое измерение силы и момента, тактильное и инерциальное восприятие. Эти каналы дают разные сведения: о положении объекта, контакте и состоянии движения тела. Их совместное использование важно для операций, где наблюдение должно переходить в управляемое взаимодействие.
Заявленная вычислительная производительность составляет 275 TOPS. Это характеристика вычислительной части, а практическое поведение определяется также алгоритмами и подготовкой навыка. Для проекта полезно формулировать требуемую реакцию на сцену и оценивать её на наборе репрезентативных действий.
Официальный репозиторий Zhejiang Humanoid содержит ROS1 SDK именно для Navigator 2, или Navi02. В структуре предусмотрены интерфейсы работы с руками, ногами, кистями, навигацией, сенсорами и манипуляциями. Это даёт разработчику документированную основу для создания собственного приложения и наблюдения за состоянием робота.
При подготовке программного стенда согласуют версии аппаратуры и программных интерфейсов. Исследовательский сценарий может поэтапно объединять получение данных, построение движения и выполнение действия. Такой порядок помогает оценивать результат каждой части, прежде чем переходить к целой последовательности.
В материалах запуска приведено время непрерывной работы до 2 часов. Для планирования сессии учитывают режим движения и нагрузку. Обучение и испытания платформы рассматривают как часть разработки, а не готовую универсальную замену сотрудника.
Navigator 2 подходит для изучения гуманоидной мобильной манипуляции, управления равновесием и взаимодействия с объектами. Практический первый шаг - одна воспроизводимая задача с заданными условиями и измеримым результатом. Она показывает, как возможности ходьбы, рук и восприятия соединяются в полезное действие именно на этой платформе.








Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

