Перейти к содержимому

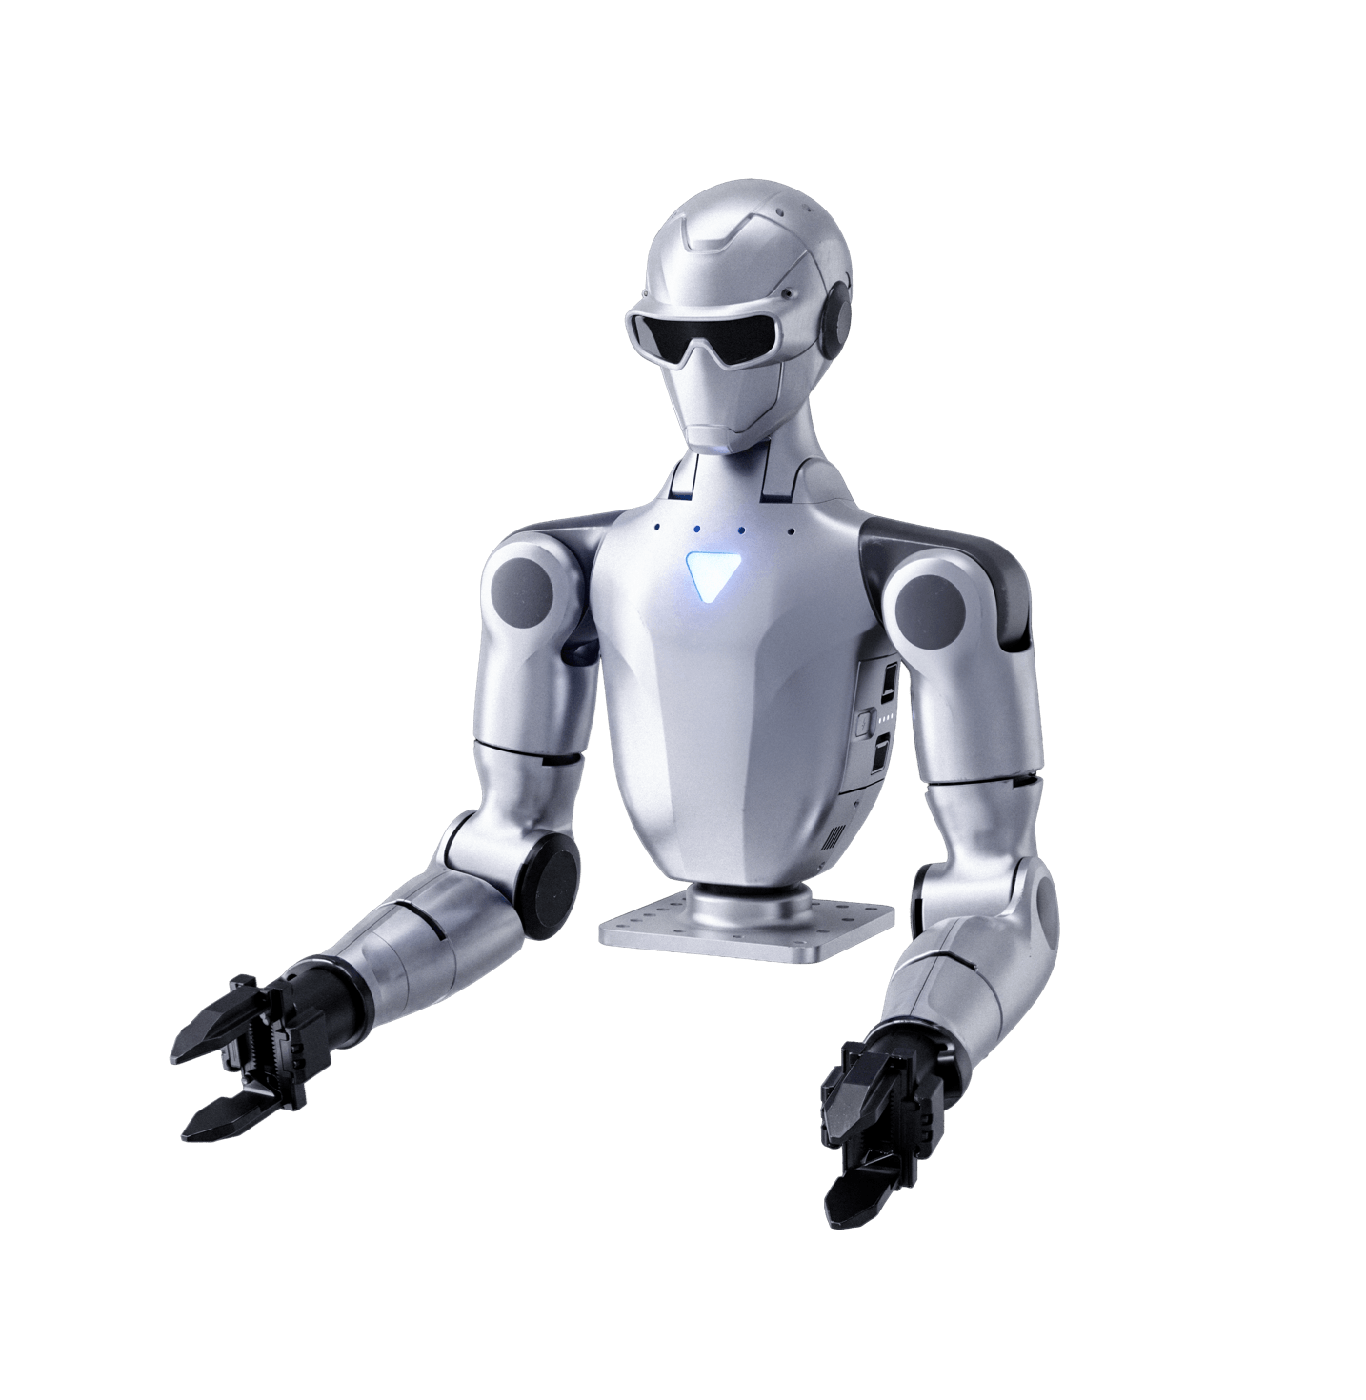
Unitree R1-A5

Unitree

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Unitree R1-A5 для вашего объекта и какая помощь понадобится после поставки.

Unitree R1-A5 - неподвижный двурукий робот для разработки.

Рука, по вылету
2–4 кг
DOF с захватом
15
Высота
70 см

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Unitree R1-A5 - двурукий робот с неподвижным основанием для разработки манипуляционных сценариев. Он подходит команде, которая хочет отрабатывать взаимодействие рук, зрения и голосовых интерфейсов на одном корпусе. Открытые интерфейсы позволяют связать управление руками с получением изображений и реакциями головы, а затем проверять собственную программу на физическом оборудовании.

У этой версии каждая рука имеет пять степеней свободы. Концевой инструмент выбирают под операцию: производитель предлагает двухпальцевый захват и варианты многопальцевых кистей. Допустимая нагрузка зависит от выдвижения руки, поэтому движение с предметом требует проверки позы и свободного пространства вокруг робота. Неподвижное основание удобно для постоянного рабочего места; мобильное шасси относится к отдельным исполнениям R1-A-D.
Характеристики

Конструкция

Основание
Неподвижное
Страна происхождения
Китай

Габариты

Высота × ширина × толщина
700×357×190 мм

Конструкция

Масса робота
≈11 кгВнешнее питание

Кинематика

Суммарные DOF с захватом
15Табличная конфигурация с захватом
DOF одной руки
5
DOF пояса
1
DOF головы
2
Максимальная нагрузка руки
2–4 кгЗависит от позы и выдвижения руки
Суммарная длина плеча и предплечья
420 мм
Максимальный момент плеча
60 Н·м
Поворот пояса, Yaw
±150 °
Поворот головы, Yaw
±115 °
Наклон головы, Pitch
±36 °

Приводы

Подшипники выходного звена
Перекрёстно-роликовые и радиальные шариковые
Двигатели суставов
PMSM, внутренний ротор, малая инерция, высокие обороты
Энкодеры рук
Двойные

Электрика

Прокладка проводки
Через полости и внутри корпуса
Охлаждение
Локальное воздушное

Питание

Способы питания
Внешнее питание или литий-ионный аккумулятор
Автономность от аккумулятора
≈1.5 ч
Электропитание интерфейса
Предусмотрено
Адаптер питания
В комплекте

Вычисления

Процессор корпуса
8-ядерный CPU
Процессор головы
8-ядерный CPU
Вычислительная мощность головы
10 TOPS

Взаимодействие

Микрофонная решётка
4 элемента
Динамики
2×3 Вт

Связь

Wi-Fi
Wi-Fi 6
Bluetooth
5.2

Восприятие

Основная камера
Бинокулярная
Интерфейсы бинокулярного модуля
RGB и карта глубины

Бинокулярный модуль

Угол обзора по горизонтали
146 °
Угол обзора по вертикали
124 °
Стереобаза
60 мм
RGB-разрешение
1280×720 пикс.30 Гц
Разрешение карты глубины
544×448 пикс.10 Гц

Опции

Концевые инструменты
Двухпальцевый захват; трёх- или пятипальцевая кистьОпции; выбор по согласованию с производителем
Камера запястья
Опция
Дополнительные вычислители
Разные марки и модели, включая Orin 40–100 TOPSОпция

Разработка

Собственные программы
Поддерживается
Открытые интерфейсы
Низкий уровень, руки, звук, освещение и зрение
Смена концевых инструментов
Быстрая смена исполнительных устройств
Обновления OTA
Поддерживаются

Безопасность

Работа рядом с людьми
Сохранять достаточную дистанцию и соблюдать осторожность

Условия конфигурации

Зависимость параметров
Параметры могут различаться в зависимости от сценария и конфигурации
Изменения внешнего вида
Производитель допускает обновления внешнего вида изделия

Новости о роботе и бренде

О роботе: 0 · О бренде: 25 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.