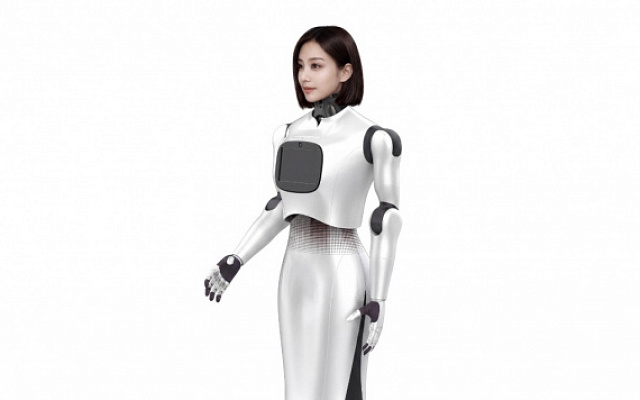
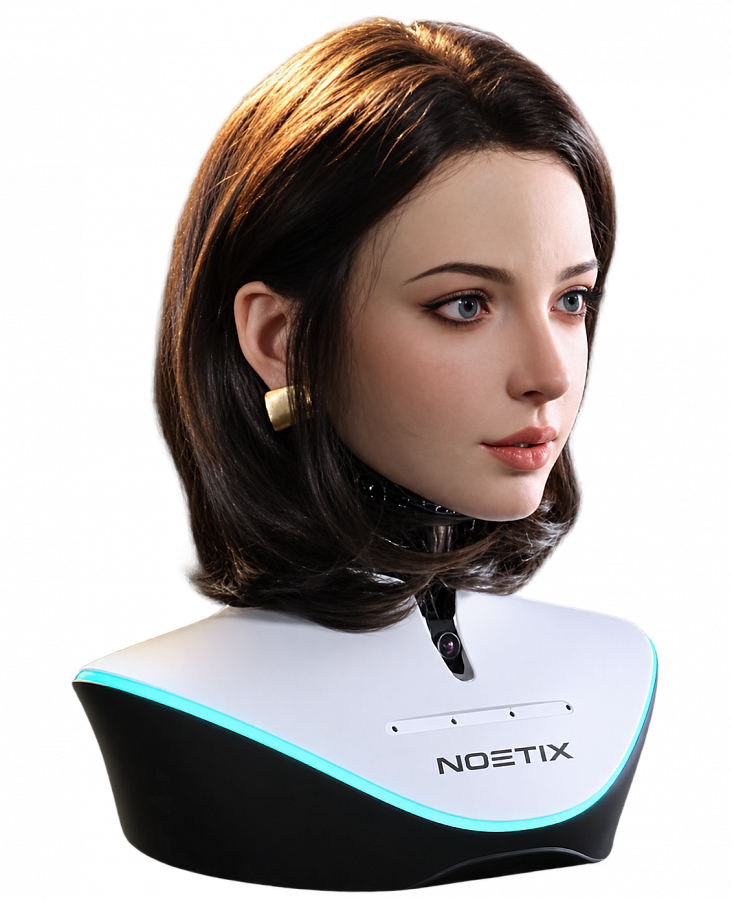
Noetix Xiao Nuo
- Голова, активные
- 32 DoF
- Взаимодействие
- Голос и мимика
- Высота
- 60 см
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Noetix Hobbs W1 для вашего объекта и какая помощь понадобится после поставки.
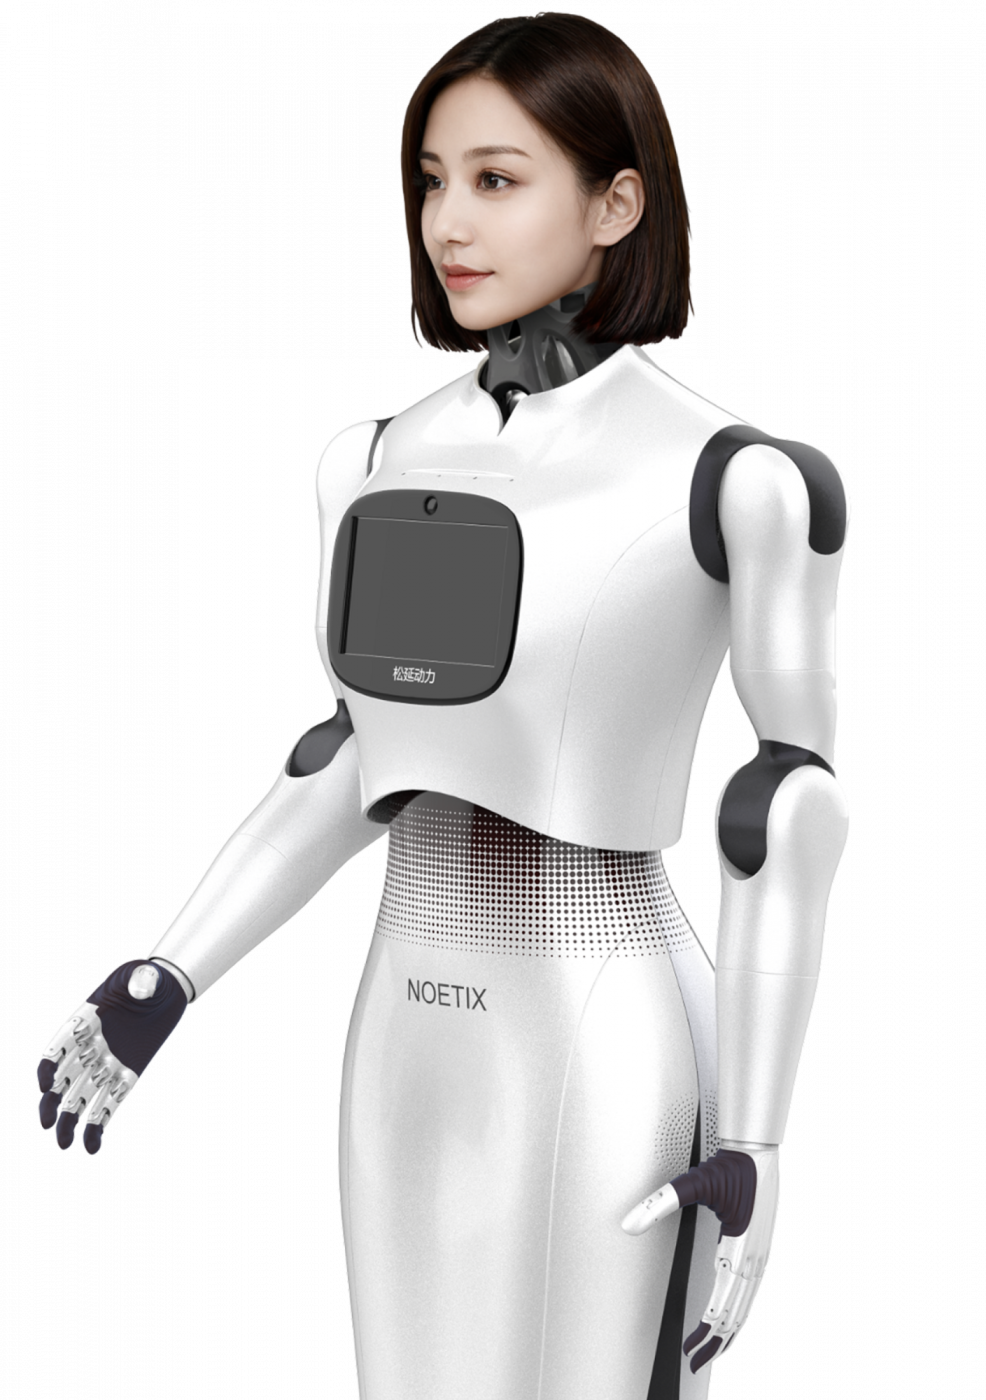
Полноразмерный колёсный бионический робот с реалистичным силиконовым лицом, двумя руками и навигацией внутри помещений.
Цена по запросу · Под заказ
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
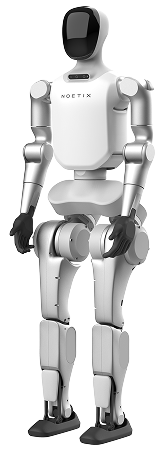
Noetix W1, ранее Hobbs W1, - полноразмерный колёсный бионический робот с реалистичной головой, двумя руками и подвижными кистями. Он объединяет разговорное взаимодействие с перемещением по помещению. Платформа передвигается на колёсах: человеческая внешность верхней части не означает наличие шагающих ног. Производитель позиционирует W1 для приёма посетителей, экскурсий по экспозициям, информационного обслуживания и образовательных задач.
У головы W1 предусмотрены 32 активные и отдельно 8 пассивных степеней свободы. Механизмы позволяют изменять выражение лица и движение шеи, передавать улыбку, недовольство, грусть и другие состояния, описанные производителем. Движения рта синхронизируются с речью с учётом контекста разговора. Общее обозначение 54 активных DoF относится к голове, рукам и кистям вместе; оно не означает 54 независимых движения лица.
Для кожи используется платиновый силикон, а для волос Noetix указывает натуральный человеческий волос. Реалистичность достигается не только цветом лица, но и фактурой поверхности, оформлением и механическим движением. Покрытие лица снимается без разрушения с помощью магнитных и защёлкивающихся креплений. Производитель также заявляет персонализацию лица и быструю замену, что позволяет обсуждать внешний образ отдельно от мобильной платформы и её технических характеристик.
В каждой руке W1 предусмотрены отдельные механизмы манипулятора и кисти. Для одного манипулятора указаны пять активных степеней свободы, а для одной кисти - шесть активных и пять пассивных. Эти значения относятся к разным узлам и не заменяют друг друга. Заявленная нагрузка ограничена двумя килограммами на одну руку. Грузоподъёмность мобильного основания, указанная отдельно в спецификации, не является допустимым весом предмета в кисти.
Кисти поддерживают заменяемое бионическое силиконовое покрытие. Это сохраняет человеческую внешность при сочетании лица с жестами рук. Однако наличие кистей и заявленная нагрузка не доказывают готовность любого сценария захвата: форма предмета и последовательность движения должны соответствовать конкретному приложению. W1 позволяет объединять речь и движение верхней части в одном персонаже, а не только перевозить экран с аудиозаписью.
Производитель прямо заявляет для W1 навигацию внутри помещений и обход препятствий. В описании объединены лидар, ультразвуковые датчики и камеры глубины; в таблице платформы дополнительно перечислены SLAM-навигация, датчики защиты от падения и инфракрасная система автоматического возврата на зарядку. Ходовая часть использует два ведущих колеса и опорное колесо. Это подтверждённая мобильная функция именно W1, которую нельзя переносить на настольные головы Xiaoyue или бюст Xiaonuo.
Работа в реальном помещении определяется не только наличием навигации. В спецификации W1 отдельно описаны преодолеваемые зазоры, небольшие пороги и уклон, а также минимальная ширина прохода. Поэтому экскурсионный маршрут следует сопоставлять с характеристиками колёсной платформы, а не с образом человека на фотографии. Лестницы и неровные наружные покрытия не становятся доступными лишь из-за гуманоидной внешности верхней части.
W1 оснащён камерами в глазах и груди, микрофонным массивом и экраном. Для разговорной части производитель указывает использование больших языковых моделей; в перечне названы Doubao, iFLYTEK и Qwen. Такая архитектура связывает восприятие реплики, формирование ответа и движение рта. Заявленные задержки разговора и мимики зависят от фактических сетевых условий, поэтому их нельзя представлять как безусловную скорость реакции в любой установке.
Noetix указывает Android SDK, демонстрационные пакеты и документацию разработчика. Это полезно для подготовки конкретного приложения приёма посетителей или показа экспозиции, но не подтверждает заранее выполненную интеграцию с внешними системами заказчика. Для W1 опубликованы отдельные руководство и описание продукта. Они помогают отделить возможности колёсного робота от характеристик его головы и рук и выбрать сценарий, в котором нужны и реалистичное общение, и перемещение по помещению.







Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.