COBOT MAGIC / Оснащение
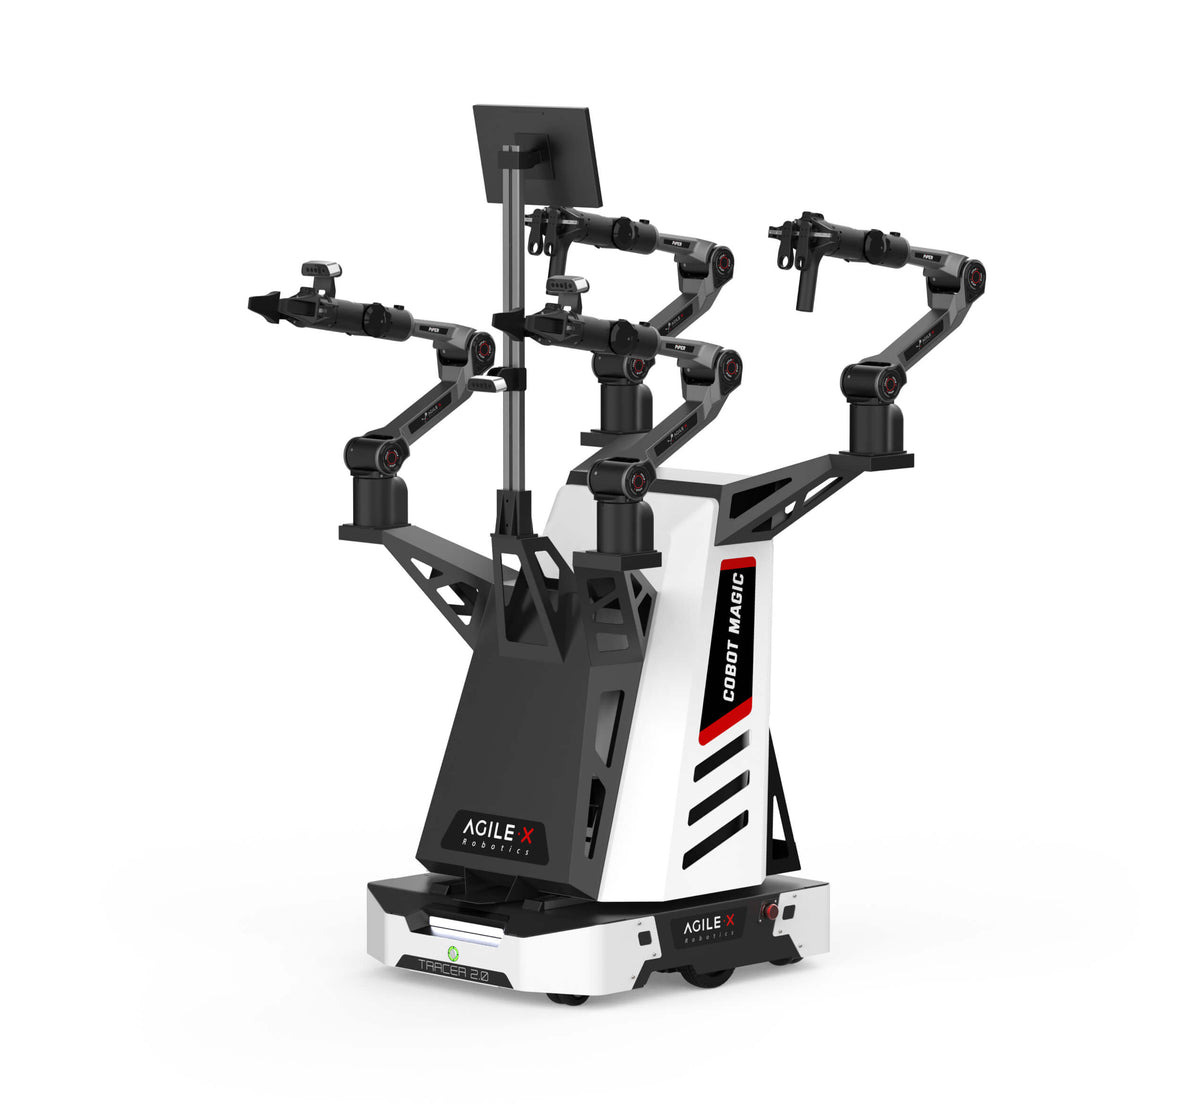
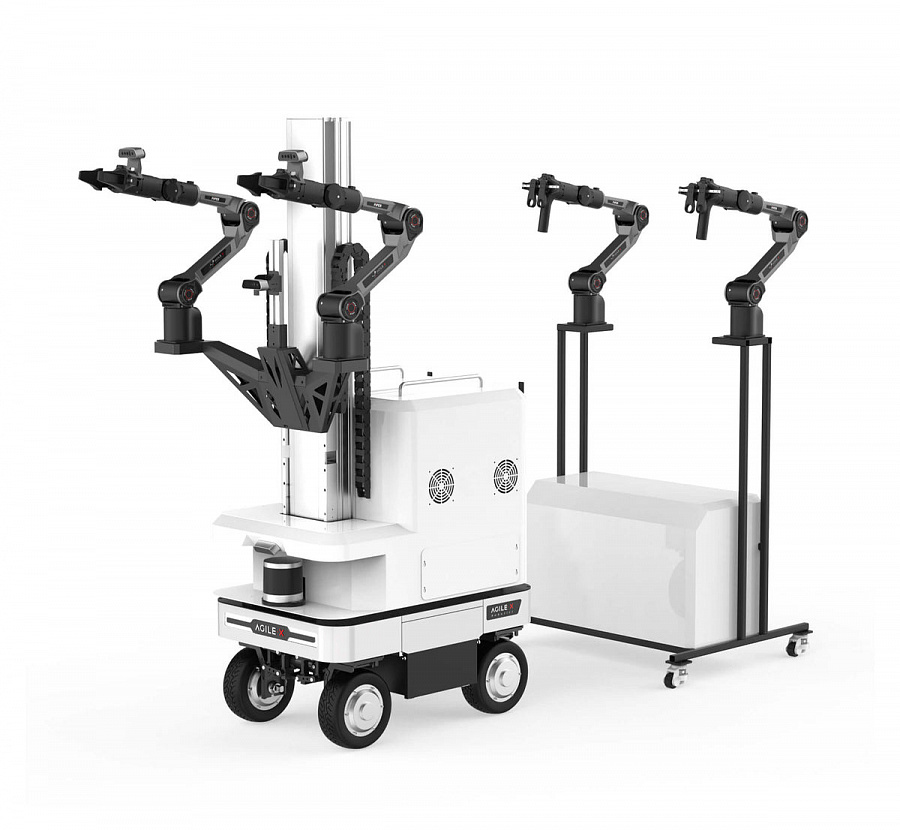
- Дифференциальное шасси
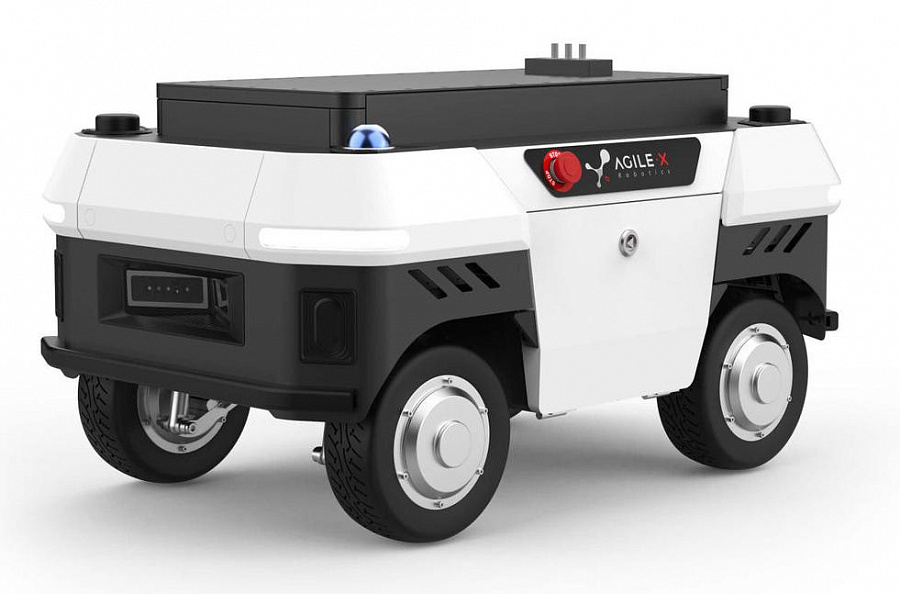
- Двухколёсное TRACER2.0
- Камеры глубины
- Orbbec DaBai
- USB-концентратор
- 4 порта
- Рабочая рука
- PiPER, 6осей на руку
- Захват
- Специальное исполнение AgileX
- Устройство обучения
- Специальное исполнение AgileX
- Распределитель питания
- 4 розетки, общий выключатель, кабель1.8м
- Габариты рамы Д×Ш×В
- 1125×758×1507 мм
- Питание
- Внешняя переносная электростанция
- Компьютер
- Промышленный ПК с RTX4060
- Клавиатура
- Logitech
- Дисплей
- 11.6дюйма, 1080p
- Камеры глубины / количество
- 3
- Страна происхождения
- Китай
COBOT MAGIC / Работа системы
- Конфигурация рук
- 4манипулятора PiPER:2ведущих и2рабочих ведомых
- Архитектура
- Mobile ALOHA: совместное телеуправление мобильной частью и двумя руками
- Расположение камер
- Камеры на рабочих запястьях и обзорная камера сверху
- Демонстрации для обучения
- Запись действий оператора для обучения имитацией и VLA-исследований
- Симуляция и реальное исполнение
- Средства для исследований переноса из симуляции на физического робота
Одна рабочая рука PiPER / Компонент
- Оси руки
- 6
- Питание руки
- DC 24 В; рабочий диапазон24–26 В
- Потребление руки
- Максимум≤120 Вт; среднее≤40 Вт
- Материалы руки
- Алюминиевый каркас и пластиковый кожух
- Контроллер руки
- Встроенный
- Связь руки
- CAN
- Способы управления рукой
- Перемещение рукой с обучением, автономное воспроизведение траектории, API и ПК
- Внешние интерфейсы руки
- 1интерфейс питания и1интерфейс CAN
- Монтаж основания руки
- 70×70 мм; 4 резьбыM5
- Температура руки
- -20…50°C
- Влажность руки
- 25–85%, без конденсации
- Шум руки
- <60 дБ
- J1 / Диапазон
- ±154°Данные контролируемых испытаний; зависят от среды и способа использования.
- J1 / Максимальная скорость
- 180°/сУгловая скорость сустава.
- J2 / Диапазон
- 0…195°Данные контролируемых испытаний; зависят от среды и способа использования.
- J2 / Максимальная скорость
- 195°/сУгловая скорость сустава.
- J3 / Диапазон
- -175…0°Данные контролируемых испытаний; зависят от среды и способа использования.
- J3 / Максимальная скорость
- 180°/сУгловая скорость сустава.
- J4 / Диапазон
- -102…102°Данные контролируемых испытаний; зависят от среды и способа использования.
- J4 / Максимальная скорость
- 225°/сУгловая скорость сустава.
- J5 / Диапазон
- -75…75°Данные контролируемых испытаний; зависят от среды и способа использования.
- J5 / Максимальная скорость
- 225°/сУгловая скорость сустава.
- J6 / Диапазон
- ±120°Данные контролируемых испытаний; зависят от среды и способа использования.
- J6 / Максимальная скорость
- 225°/сУгловая скорость сустава.
- Рабочая область и нагрузка
- Отдельные кривые для1 и 1.5 кг; нагрузка1.5 кг не заявлена во всей зоне до предельного радиуса
- Сигналы силового/CANразъёма
- Плюс и минус питания, CAN-H, CAN-L
- Нагрузка одной руки
- 1.5 кгДля одной ведомой руки PiPER; допустимая нагрузка зависит от рабочей области по кривым1/1.5 кг.
- Масса одной руки
- 4.2 кгДля одной ведомой руки PiPER; допустимая нагрузка зависит от рабочей области по кривым1/1.5 кг.
- Повторяемость руки
- ±0.1 ммДля одной ведомой руки PiPER; допустимая нагрузка зависит от рабочей области по кривым1/1.5 кг.
- Рабочий радиус руки
- 626.75 мм
Одна рабочая рука PiPER / Механика
- Сегменты кинематической схемы
- 112.7; 285.03; 250.65; 91 мм
- Крепёж концевого фланца
- 6 винтов M3×8 с потайной головкой; ограничивающий винт M3×4 с головкой4.5 мм
- Крепёж инструмента
- Винты M3×14
COBOT MAGIC / Каталог производителя 2026
- ОС
- Ubuntu 20.04Конфигурация справочная; фактический состав определяется исполнением.
- ROS
- ROS 1 Noetic; ROS 2 Humble опциональноКонфигурация справочная; фактический состав определяется исполнением.
- Симуляторы
- Gazebo, Isaac Sim, MuJoCoКонфигурация справочная; фактический состав определяется исполнением.
- Алгоритмы и SDK
- Примеры алгоритмов и SDKКонфигурация справочная; фактический состав определяется исполнением.
- Расширение моделей
- Возможность перехода на PI0, PI0.5, LeRobot, RDTКонфигурация справочная; фактический состав определяется исполнением.
- Захваты рабочих рук
- 2Конфигурация справочная; фактический состав определяется исполнением.
- Устройства ведущих рук
- 2Конфигурация справочная; фактический состав определяется исполнением.