Перейти к содержимому

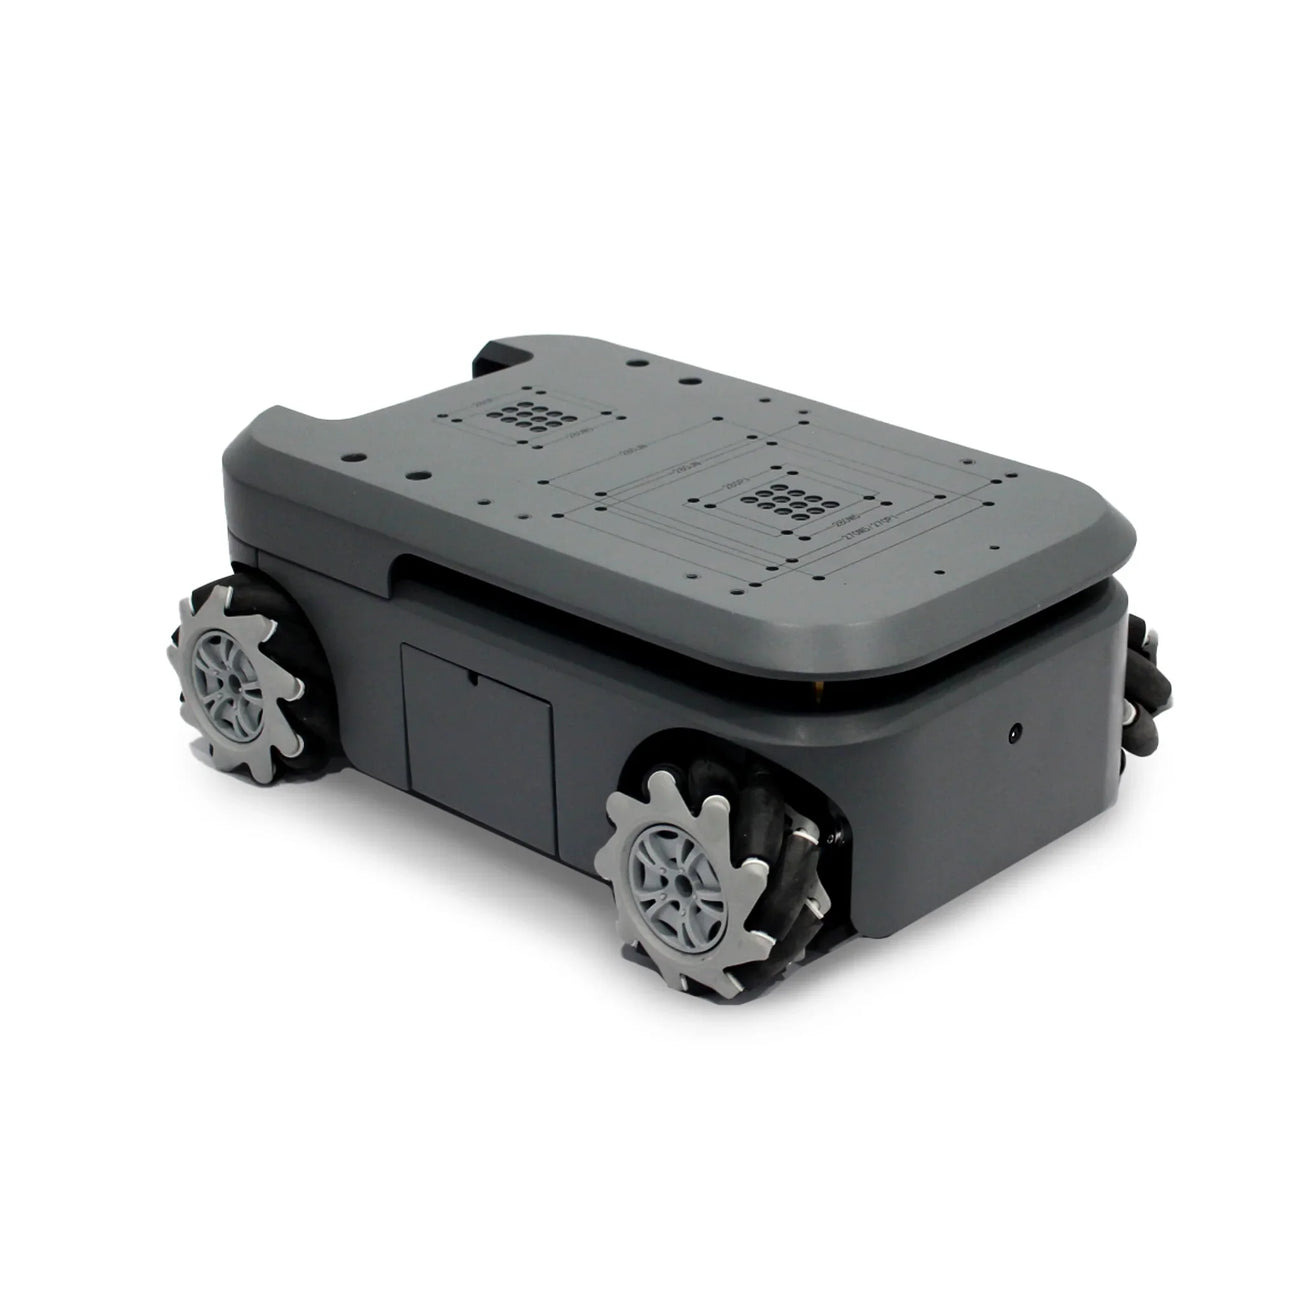
Elephant Robotics myAGV 2023 Jetson Nano

Elephant Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Elephant Robotics myAGV 2023 Jetson Nano для вашего объекта и какая помощь понадобится после поставки.

myAGV 2023 Jetson Nano - мобильная платформа для обучения навигации и разработки роботов с манипулятором.

Нагрузка
5 кг
Работа в навигации
181 мин
Макс. скорость
0.9 м/с

187 000 ₽

Стоимость платформы

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Elephant Robotics myAGV 2023 Jetson Nano - мобильная платформа для обучения навигации и разработки роботов с манипулятором. Колёса меканум позволяют экспериментировать с перемещением в разных направлениях, а лидар и встроенная камера дают исходные данные для работы с картой и окружающими объектами. На встроенном Jetson можно запускать свои программы, сравнивать результат построения карты с реальным помещением и отрабатывать движение к выбранной точке.

Для разработки доступны Gmapping, Cartographer, навигация по карте и среды ROS1 и ROS2. Платформу можно дополнить совместимой рукой, чтобы объединить подъезд к рабочему месту с захватом предмета. Выбранное базовое предложение не включает манипулятор, экран или Astra Pro2: камера глубины для трёхмерных сценариев и другие дополнения вынесены в отдельные комплекты. Навигационную автономность и время ожидания производитель приводит раздельно; нагрузку и маршрут учитывают при подготовке своего эксперимента.
Характеристики

Исполнение

Базовое предложение
myAGV 2023 Jetson Nano
Артикул производителя
4010400005
Страна происхождения
Китай

Назначение

Применение
Обучение, исследования и разработка алгоритмов

Мобильность

Полезная нагрузка
5 кг
Навигационная автономность
181 мин
Ожидание
328 мин
Максимальная скорость
0.9 м/с
Колёса
Меканум
Двигатели
Планетарные бесщёточные двигатели постоянного тока

Механика

Масса
4.16 кг

Сенсоры

Дальность лидара
0.12–8 м
Обзор лидара
360 °
Встроенная камера
8 Мп
Угол обзора камеры
77 °
Фокусное расстояние
2.96 мм
Ночное видение
Не предусмотрено

Контроллер

Основной контроллер
NVIDIA Jetson Nano B01 4GB
CPU
ARM Cortex-A57, 4 ядра, до1.43ГГц; L2 2МБ
GPU
NVIDIA Maxwell, 128 CUDA cores
Оперативная память
4 ГБ

Связь

Bluetooth контроллера
Отсутствует
Беспроводной интерфейс контроллера
Отсутствует
USB
USB3.0×2
Ethernet
RJ45×1
Видеовыходы
HDMI×1; DisplayPort×1
GPIO контроллера
G7,G8,G9,G10,G11,G17,G18,G22,G23,G24,G25,G27

Питание

Внешний адаптер
12.6В, 2А
Порт питания руки
12В, 5А; XT30UPB-FДля совместимой руки, приобретаемой отдельно
DC-вход
5.5×2.5 мм
Порт запасной батареи
Предусмотрен
Порт вакуумной помпы
Питание и управление совместимой помпой

GPIO

Разъёмная группа
2.54 мм
Пины
3V3,G17,G27,G22,G10,G9,G11,GND,G18,G23,G24,G25,G8,G7
Уровень выхода
3.3 В
Ток отдельного пина
около40→29 мАС ростом числа используемых пинов; альтернативные функции исключают одновременный GPIO

Среда

Рабочая температура
-5…45 °C

Система

Операционная система
Ubuntu Mate20.04

Разработка

Картографирование
2D SLAM, Gmapping, Cartographer
Навигация
Навигация по карте; ROS2 Nav2
Средства разработки
Python, C++, ROS1, ROS2, myBlockly, myStudio
Визуальный SLAM
RtabmapДля3Dкартографирования требуется дополнительная совместимая камера глубины

Комплектация

Базовая поставка
Шасси, джойстик, LEGO-элементы, руководство, HDMI, адаптер12.6В2А, провода

Опции

Камера AstraPro2
Отдельное исполнение магазина
Камера RealSenseD435
ПоддерживаетсяДополнительное оборудование; не включено в выбранный базовый SKU
Экран
7-дюймовый IPS touchscreenДополнительный комплект
Запасной аккумулятор
6400 мА·чДополнительная батарея; не подтверждает ёмкость установленной
Манипулятор
myCobot280, mechArm270, myPalletizer260, myArm, ultraArmСовместимые отдельные руки; не входят в базовое шасси

Версия2023

Зарядка запасной батареи
Поддерживается в батарейном отсеке
Задняя индикация
Светодиодный индикатор

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.