Перейти к содержимому

DH-5-6 Dexterous Hand

DH-Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли DH-5-6 Dexterous Hand для вашего объекта и какая помощь понадобится после поставки.

Активные оси
6 ст. св.
Усилие пальца
25 Н
Масса одной кисти
790 г

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

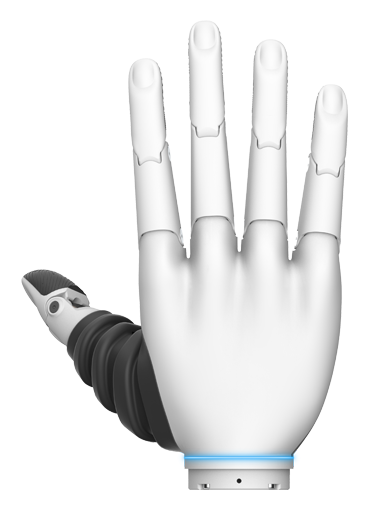
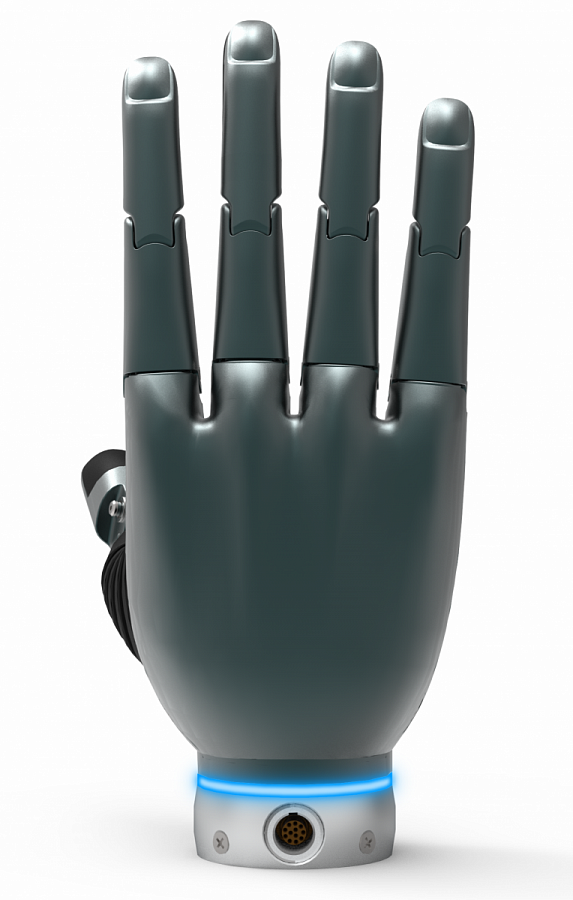
DH-Robotics DH-5-6 - пятипалая роботизированная кисть для разработки манипуляционных задач и сбора данных. Конструкция сочетает шесть активных осей и одиннадцать степеней свободы; доступны левая и правая кисти.

Встроенный контроллер задаёт положение и усилие захвата. Протокол связи и оснащение датчиками выбирают по коду исполнения; многоточечные тактильные датчики являются опцией. Сила пальца, сила всей кисти и подъёмные нагрузки описывают разные способы взаимодействия с предметом.
Характеристики

Технические характеристики

Активные оси
6 ст. св.
Усилие пальца
25 Н
Рабочий цикл
0,8 с
Всего степеней свободы
11 ст. св.
Масса одной кисти
790 г
Сила захвата
80 Н
Нагрузка трением
2 кгРекомендуемый максимум
Конструктивный подъём
4 кгРекомендуемый максимум
Подъёмная нагрузка
10 кгСпособ и геометрия захвата в таблице не раскрыты
Питание
24 ВDC; ±10%
Габариты
236 × 116 × 96 ммРазмерный ряд без подписанных осей
Связь
Modbus RTU / пользовательский RS485Протокол M3 или M4 выбирается по коду исполнения
Тактильные датчики
Опционально
Сгибание четырёх пальцев
83 + 87 °
Сгибание большого пальца
38 + 7 °
Отведение большого пальца
85 °
Заявленный ресурс кисти
≥1000000 цикловЗаявление производителя; условия испытаний не указаны
Страна происхождения
Китай

Устройство и варианты монтажа

Контроллер
Встроенный
Регулировка захвата
Есть
Регулировка положения
Есть
Регулировка скорости
Нет
Подключение
Plug & Play
Защита при захвате
Амортизация столкновенияПри захвате внутрь
Привод
Бессердечниковый мотор; планетарный редуктор; ШВП; рычажный механизм
Сторона кисти
Левая / праваяИсполнения L / R
Интерфейс запястья
Стандартный / быстросъёмныйИсполнения N / F
Удлинитель кабеля
1 / 3 / 5 / 10 мИсполнения L1 / L3 / L5 / L10
Стандартный фланец
Без адаптераИсполнение Z0
Адаптер Z1
PCD 50; бурт 31.5 ммИсполнение с адаптером Z1
Адаптер Z2
PCD 49; бурт 18 ммИсполнение с адаптером Z2
Монтаж
Снизу
Разъём
M8На чертеже кисти

Опциональные тактильные датчики

Ресурс датчиков
>5 000 000 цикловОпциональный тактильный массив
Время отклика датчиков
<0,62 мсОпциональный тактильный массив
Чувствительность датчиков
2,5 кПа⁻¹Опциональный тактильный массив
Диапазон давления
0-2 МПаОпциональный тактильный массив
Расположение массива
Кончики пальцев и ладоньОпциональные тактильные датчики

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.