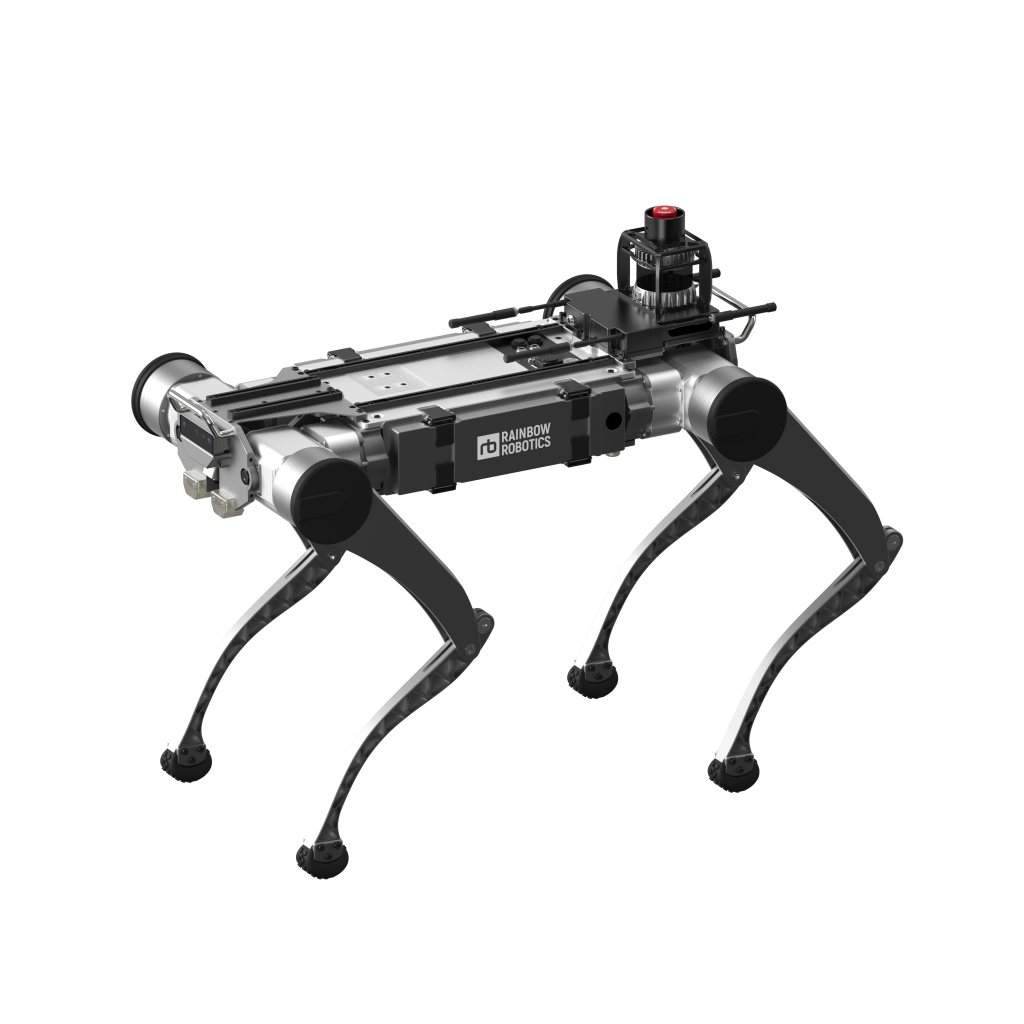
RBQ-10: текущая спецификация
- Номинальные размеры Д×Ш×В
- 98 ×43 ×62 смНоминальная таблица изготовителя; установленные модули и поза не уточнены.
- Масса с батареей
- 42 кг
- Максимум в режиме бега
- 14 км/чРежим бега; не скорость с максимальной нагрузкой.
- Максимальная полезная нагрузка
- 15 кгСумма всех установленных дополнительных устройств; учитываются масса и центр тяжести.
- Продольный уклон
- 45 %
- Поперечный уклон
- 20 %
- Указанное время работы
- 120 минТаблица также приводит максимум240мин; режимы и нагрузка не определены.
- Максимальное время работы
- 240 минУсловия достижения максимума не приведены.
- Защита корпуса
- IP54
- Рабочая температура
- -20…+43 °C
- Работа с батареей
- Сменная; зарядка отдельно; поддержка автоматической зарядкиАвтоматическая зарядка требует опциональной станции.
- Инерциальный датчик
- IMU
- RGB-D камеры
- 2 шт.
- Дополнительные камеры глубины
- 4 шт.
- Лидар 3D
- Опционально
- Локальная беспроводная связь
- Wi-Fi
- Сотовая связь
- LTE, опционально
- Выводы питания
- 54 /12 В
- Внешний CAN
- 1 канал
- Сетевые разъёмы
- Gigabit LAN ×3Для текущей конфигурации из общей спецификации; панели версий1/2 описаны отдельно.
- Инспекционные модули
- PTZ и тепловизор, опциональноКамера и тепловизор подбираются в составе дополнительного модуля.
- Страна происхождения
- Южная Корея
Два аккумуляторных блока
- Суммарная масса
- 6.2 кг
- Масса одного блока
- 3.1 кг
- Суммарная ёмкость
- 18 А·ч
- Ёмкость одного блока
- 9 А·ч
- Энергия системы
- 907 Вт·ч
- Номинальное напряжение
- 50.4 В
- Напряжение зарядки
- 58.8 В
- Ток зарядки
- 10.5 А
- Время зарядки20–80%
- 60 минИнтервал заряда20–80%; не время полной зарядки.
Привод: Крен бедра
- Максимальная угловая скорость
- 14.4 рад/с
- Номинальный момент
- 40 Н·м
- Максимальный момент
- 104 Н·м
- Диапазон сустава
- Слева: -30° ~ 43°; Справа: -43° ~ 30°
Привод: Наклон бедра
- Максимальная угловая скорость
- 14.4 рад/с
- Номинальный момент
- 40 Н·м
- Максимальный момент
- 104 Н·м
- Диапазон сустава
- Без ограничения
Привод: Колено
- Максимальная угловая скорость
- 11.15 рад/с
- Номинальный момент
- 50 Н·м
- Максимальный момент
- 140 Н·м
- Диапазон сустава
- -158.1° ~ -19.3°
Датчик IMU
- Дрейф гироскопа
- 5 °/ч
- Диапазон гироскопа
- ±2,000 °/с
- Диапазон акселерометра
- ±16 g
- Смещение акселерометра
- < 0.04 mg
- Частота данных IMU
- 800 Гц
- Частота фильтра Калмана
- 400 Гц
Штатные камеры
- Передняя и задняя камеры
- OAK-D Pro Wide
- Поле стереокамер Д/Г/В
- 150 /127 /79.5 °
- RGB IMX378: поле Д/Г/В
- 120 /95 /93 °Камера с сенсором IMX378; вариант сенсора должен быть уточнён.
- RGB OV9782: поле Д/Г/В
- 150 /127 /79.5 °Камера с сенсором OV9782; вариант сенсора должен быть уточнён.
- Камера обзора земли
- Intel RealSense D430
Опция LiDAR MID-360
- Поле зрения
- 360° по горизонтали · −7°–52° по вертикалиДополнительный лидар; не штатная комплектация RBQ-10.
- Дальность
- 40 м при 10% отражательная способность · 70 м при 80% · 0.1 м минимумДополнительный лидар; не штатная комплектация RBQ-10.
- Частота точек
- 200,000 точек/с (первое отражение)Дополнительный лидар; не штатная комплектация RBQ-10.
- Интерфейс
- 100BASE-TX EthernetДополнительный лидар; не штатная комплектация RBQ-10.
- Масса и размеры
- 265 g · 65 × 65 × 60 ммДополнительный лидар; не штатная комплектация RBQ-10.
- Защита компонента
- IP67Дополнительный лидар; не штатная комплектация RBQ-10.
Опция LiDAR MID-360S
- Поле зрения
- 360° по горизонтали · −7°–52° по вертикалиДополнительный лидар; не штатная комплектация RBQ-10.
- Дальность
- 40 м при 10% отражательная способность · 0.1 м минимум · 100 м порог отсеченияДополнительный лидар; не штатная комплектация RBQ-10.
- Частота точек
- 200,000 точек/с (первое отражение)Дополнительный лидар; не штатная комплектация RBQ-10.
- Интерфейс
- 100BASE-TX EthernetДополнительный лидар; не штатная комплектация RBQ-10.
- Масса и размеры
- 265 g · 65 × 65 × 60 ммДополнительный лидар; не штатная комплектация RBQ-10.
- Защита компонента
- IP67Дополнительный лидар; не штатная комплектация RBQ-10.
- Ориентация установки
- Поворот90° вокруг вертикальной осиПередний разъём направлен влево по роботу, задний - вправо.
Опция LiDAR OS1-32
- Поле зрения
- 360° по горизонтали · 45° по вертикали (+22.5° to −22.5°)Дополнительный лидар; не штатная комплектация RBQ-10.
- Дальность
- 90 м при 10% отражательная способность · 170 м при 80% · 0.5 м минимумДополнительный лидар; не штатная комплектация RBQ-10.
- Частота точек
- 655,360 точек/с (32 канала)Дополнительный лидар; не штатная комплектация RBQ-10.
- Интерфейс
- Gigabit Ethernet (UDP)Дополнительный лидар; не штатная комплектация RBQ-10.
- Масса и размеры
- 430 g · Ø87 × 58.35 мм (без крышки)Дополнительный лидар; не штатная комплектация RBQ-10.
- Защита компонента
- IP68 · IP69KДополнительный лидар; не штатная комплектация RBQ-10.
Опция PTZ: общие параметры
- Масса модуля
- 5кгМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Размеры модуля
- 160 x 160 x 320 ммМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Диапазон поворота
- Pan +/-165° ; Tilt -12° ~ +90°Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
Опция PTZ: камера с зумом
- Модель камеры
- Hanwha Vision XNZ-L6320AGМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Разрешение
- Up to 1920x1080 (1/2.8" 2Мп CMOS)Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Частота кадров
- 60кадр/с (H.265 / H.264), 30кадр/с (MJPEG)Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Оптический зум
- 32x (4.44 ~ 142.6 мм)Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Поле зрения
- Horizontal: 61.8° (широкоугольный) ~ 2.19° (телеположение); Vertical: 36.2° (широкоугольный) ~ 1.24° (телеположение)Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
Опция PTZ: тепловизор
- Разрешение
- Up to 640x512Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Поле зрения
- 48.7° x 38.6°Модуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Измеряемая температура
- -20°C ~ +550°CМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
Опция PTZ: динамик
- Выходная мощность
- Up to 25 WМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
- Полоса частот
- 100-20000 ГцМодуль Hanwha XNZ-L6320AG из руководства; не штатная камера робота.
Опция PTZ: микрофон
- Вход микрофона
- Внешний разъём3.5ммОпциональный модуль PTZ.
Опция зарядной станции: общие параметры
- Масса станции
- 15кгПараметры станции, не робота.
- Размеры в порядке источника
- 640 x 550 x 653.5 ммПараметры станции, не робота.
Опция зарядной станции: выход
- Напряжение зарядки
- 58.8 VПараметры станции, не робота.
- Ток зарядки
- 10.5 AПараметры станции, не робота.
Опция зарядной станции: вход AC
- Ток при 63 Vac
- 7 AПараметры станции, не робота. Значение 63 Vac приведено буквально в руководстве и требует уточнения изготовителя.
- Ток при 230 Vac
- 3.3 AПараметры станции, не робота.
- Ток при 277 Vac
- 2.9 AПараметры станции, не робота.
Опция станции: работа
- Рабочая температура
- -40 ~ +70 °CПараметры опциональной станции.
- Рабочая влажность
- 20 ~ 95 % RH (без конденсации)Параметры опциональной станции.
Опция станции: хранение
- Температура хранения
- -40 ~ +85 °CПараметры опциональной станции.
- Влажность хранения
- 10 ~ 95 % RH (без конденсации)Параметры опциональной станции.
Панели и внешние подключения
- USB-C к встроенным ПК
- 2; VISION/MOTION либо U-PC/R-PC
- Аварийная остановка
- EMO
- Питание POWER
- 42.0–58.4В;до5А
- Питание PWR-CAN
- 42.0–58.4В;до10А
- Включение питания портов
- Через приложение; подключение само по себе не включает питание
Панель версии1
- Порты LAN
- 12V-LAN ×3;100Мбит/сТолько панель1.
- Питание LAN и LiDAR
- 12В;до2АТолько панель1.
- Порт лидара
- ОтдельныйПанель2 подключает лидар через12V/LAN.
Панель версии2
- Порты LAN
- 12V/LAN ×3;GigabitТолько панель2.
- Разъём LAN
- 12контактов;4витые парыТолько панель2.
- Питание камер
- 12В;2–3АКонтакт12 разъёма панели2.
POWER: обе панели
- Контакт 1
- VCC; КрасныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 2
- GND; ЧёрныйРаспиновка указанной панели; питание включается в приложении.
PWR-CAN: обе панели
- Контакт 1
- VCC; КрасныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 2
- GND; ЧёрныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 3
- CAN High; БелыйРаспиновка указанной панели; питание включается в приложении.
- Контакт 4
- CAN Low; СинийРаспиновка указанной панели; питание включается в приложении.
12V-LAN: панель1
- Контакт 1
- VCC; КрасныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 2
- GND; ЧёрныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 3
- LAN TX+; Бело-зелёныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 4
- LAN TX-; ЗелёныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 5
- LAN RX+; Бело-оранжевыйРаспиновка указанной панели; питание включается в приложении.
- Контакт 6
- LAN RX-; ОранжевыйРаспиновка указанной панели; питание включается в приложении.
12V/LAN: панель2
- Контакт 1
- MDI_A+; Gigabit LAN; Пара A; Витая пара с контактом 2Распиновка указанной панели; питание включается в приложении.
- Контакт 2
- MDI_A-; Gigabit LAN; Пара A; Витая пара с контактом 1Распиновка указанной панели; питание включается в приложении.
- Контакт 3
- MDI_B+; Gigabit LAN; Пара B; Витая пара с контактом 4Распиновка указанной панели; питание включается в приложении.
- Контакт 4
- MDI_B-; Gigabit LAN; Пара B; Витая пара с контактом 3Распиновка указанной панели; питание включается в приложении.
- Контакт 5
- MDI_C+; Gigabit LAN; Пара C; Витая пара с контактом 6Распиновка указанной панели; питание включается в приложении.
- Контакт 6
- MDI_C-; Gigabit LAN; Пара C; Витая пара с контактом 5Распиновка указанной панели; питание включается в приложении.
- Контакт 7
- MDI_D+; Gigabit LAN; Пара D; Витая пара с контактом 8Распиновка указанной панели; питание включается в приложении.
- Контакт 8
- MDI_D-; Gigabit LAN; Пара D; Витая пара с контактом 7Распиновка указанной панели; питание включается в приложении.
- Контакт 9
- RESERVE; Резерв; —; Не используется; резерв, без подключенияРаспиновка указанной панели; питание включается в приложении.
- Контакт 10
- GND; Общий провод; —; Общий провод питанияРаспиновка указанной панели; питание включается в приложении.
- Контакт 11
- RESERVE; Резерв; —; Не используется; резерв, без подключенияРаспиновка указанной панели; питание включается в приложении.
- Контакт 12
- +12V; Питание; —; Питание камеры, 2–3АРаспиновка указанной панели; питание включается в приложении.
LiDAR: панель1
- Контакт 1
- VCC; КрасныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 2
- GND; ЧёрныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 3
- LAN TX+; Бело-зелёныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 4
- LAN TX-; ЗелёныйРаспиновка указанной панели; питание включается в приложении.
- Контакт 5
- LAN RX+; Бело-оранжевыйРаспиновка указанной панели; питание включается в приложении.
- Контакт 6
- LAN RX-; ОранжевыйРаспиновка указанной панели; питание включается в приложении.
Кинематическая модель ног
- Сустав HRR
- body link → HR_hip link; ось (1, 0, 0)Номер0; вектор оси безразмерный.
- Сустав HRP
- HR_hip link → HR_thigh link; ось (0, 1, 0)Номер1; вектор оси безразмерный.
- Сустав HRK
- HR_thigh link → HR_calf link; ось (0, 1, 0)Номер2; вектор оси безразмерный.
- Сустав HLR
- body link → HL_hip link; ось (1, 0, 0)Номер3; вектор оси безразмерный.
- Сустав HLP
- HL_hip link → HL_thigh link; ось (0, 1, 0)Номер4; вектор оси безразмерный.
- Сустав HLK
- HL_thigh link → HL_calf link; ось (0, 1, 0)Номер5; вектор оси безразмерный.
- Сустав FRR
- body link → FR_hip link; ось (1, 0, 0)Номер6; вектор оси безразмерный.
- Сустав FRP
- FR_hip link → FR_thigh link; ось (0, 1, 0)Номер7; вектор оси безразмерный.
- Сустав FRK
- FR_thigh link → FR_calf link; ось (0, 1, 0)Номер8; вектор оси безразмерный.
- Сустав FLR
- body link → FL_hip link; ось (1, 0, 0)Номер9; вектор оси безразмерный.
- Сустав FLP
- FL_hip link → FL_thigh link; ось (0, 1, 0)Номер10; вектор оси безразмерный.
- Сустав FLK
- FL_thigh link → FL_calf link; ось (0, 1, 0)Номер11; вектор оси безразмерный.
Инерциальная модель звеньев
- body link: масса
- 16.758 кгПараметр модели звена, не масса собранного робота.
- body link: центр масс XYZ
- x : -0.013265; y : 0.0; z : 0.011765 мПараметр модели звена, не масса собранного робота.
- body link: тензор инерции
- ixx="0.163831629266"; ixy="-0.000271071491"; iyy="0.590891341306"; ixz="0.040352639311"; iyz="0.000216428332"; izz="0.678714788268" кг·м²Параметр модели звена, не масса собранного робота.
- HR_hip link: масса
- 3.669344 кгПараметр модели звена, не масса собранного робота.
- HR_hip link: центр масс XYZ
- x : 0.027522; y : -0.01681; z : -0.00187 мПараметр модели звена, не масса собранного робота.
- HR_hip link: тензор инерции
- ixx="0.006957590282"; ixy="-0.0017011378"; iyy="0.00993982268"; ixz="-0.000029676183"; iyz="0.000087952172"; izz="0.012145140245" кг·м²Параметр модели звена, не масса собранного робота.
- HR_thigh link: масса
- 1.80014 кгПараметр модели звена, не масса собранного робота.
- HR_thigh link: центр масс XYZ
- x : -0.004765; y : -0.00441; z : -0.06311 мПараметр модели звена, не масса собранного робота.
- HR_thigh link: тензор инерции
- ixx="0.018990787558"; ixy="0.000045769435"; iyy="0.019770882672"; ixz="-0.001024809563"; iyz="0.000510504233"; izz="0.001828257915" кг·м²Параметр модели звена, не масса собранного робота.
- HR_calf link: масса
- 0.4520 кгПараметр модели звена, не масса собранного робота.
- HR_calf link: центр масс XYZ
- x : 0.008988; y : 0.000072; z : -0.14911 мПараметр модели звена, не масса собранного робота.
- HR_calf link: тензор инерции
- ixx="0.00214256"; ixy="0.000000075939"; iyy="0.00216568"; ixz="0.0000230368745"; iyz="0.000009344688"; izz="0.0000616440919" кг·м²Параметр модели звена, не масса собранного робота.
- HR_foot: масса
- 0.06 кгПараметр модели звена, не масса собранного робота.
- HR_foot: центр масс XYZ
- 0,0,0 мПараметр модели звена, не масса собранного робота.
- HR_foot: тензор инерции
- ixx="9.6e-06"; ixy="0.0"; ixz="0.0"; iyy="9.6e-06"; iyz="0.0"; izz="9.6e-06" кг·м²Параметр модели звена, не масса собранного робота.
- HL_hip link: масса
- 3.669344 кгПараметр модели звена, не масса собранного робота.
- HL_hip link: центр масс XYZ
- x : 0.027522; y : 0.01681; z : -0.00187 мПараметр модели звена, не масса собранного робота.
- HL_hip link: тензор инерции
- ixx="0.006957590282"; ixy="0.0017011378"; iyy="0.00993982268"; ixz="-0.000029676183"; iyz="-0.000087952172"; izz="0.012145140245" кг·м²Параметр модели звена, не масса собранного робота.
- HL_thigh link: масса
- 1.80014 кгПараметр модели звена, не масса собранного робота.
- HL_thigh link: центр масс XYZ
- x : -0.004765; y : 0.00441; z : -0.06311 мПараметр модели звена, не масса собранного робота.
- HL_thigh link: тензор инерции
- ixx="0.018990787558"; ixy="-0.000045769435"; iyy="0.019770882672"; ixz="-0.001024809563"; iyz="-0.000510504233"; izz="0.001828257915" кг·м²Параметр модели звена, не масса собранного робота.
- HL_calf link: масса
- 0.4520 кгПараметр модели звена, не масса собранного робота.
- HL_calf link: центр масс XYZ
- x : 0.008988; y : -0.000072; z : -0.14911 мПараметр модели звена, не масса собранного робота.
- HL_calf link: тензор инерции
- ixx="0.00214256"; ixy="-0.000000075939"; iyy="0.00216568"; ixz="0.0000230368745"; iyz="-0.000009344688"; izz="0.0000616440919" кг·м²Параметр модели звена, не масса собранного робота.
- HL_foot: масса
- 0.06 кгПараметр модели звена, не масса собранного робота.
- HL_foot: центр масс XYZ
- 0,0,0 мПараметр модели звена, не масса собранного робота.
- HL_foot: тензор инерции
- ixx="9.6e-06"; ixy="0.0"; ixz="0.0"; iyy="9.6e-06"; iyz="0.0"; izz="9.6e-06" кг·м²Параметр модели звена, не масса собранного робота.
- FR_hip link: масса
- 3.669344 кгПараметр модели звена, не масса собранного робота.
- FR_hip link: центр масс XYZ
- x : -0.027522; y : -0.01681; z : -0.00187 мПараметр модели звена, не масса собранного робота.
- FR_hip link: тензор инерции
- ixx="0.006957590282"; ixy="0.0017011378"; iyy="0.00993982268"; ixz="0.000029676183"; iyz="0.000087952172"; izz="0.012145140245" кг·м²Параметр модели звена, не масса собранного робота.
- FR_thigh link: масса
- 1.80014 кгПараметр модели звена, не масса собранного робота.
- FR_thigh link: центр масс XYZ
- x : -0.004765; y : -0.00441; z : -0.06311 мПараметр модели звена, не масса собранного робота.
- FR_thigh link: тензор инерции
- ixx="0.018990787558"; ixy="0.000045769435"; iyy="0.019770882672"; ixz="-0.001024809563"; iyz="0.000510504233"; izz="0.001828257915" кг·м²Параметр модели звена, не масса собранного робота.
- FR_calf link: масса
- 0.4520 кгПараметр модели звена, не масса собранного робота.
- FR_calf link: центр масс XYZ
- x : 0.008988; y : 0.000072; z : -0.14911 мПараметр модели звена, не масса собранного робота.
- FR_calf link: тензор инерции
- ixx="0.00214256"; ixy="0.000000075939"; iyy="0.00216568"; ixz="0.0000230368745"; iyz="0.000009344688"; izz="0.0000616440919" кг·м²Параметр модели звена, не масса собранного робота.
- FR_foot: масса
- 0.06 кгПараметр модели звена, не масса собранного робота.
- FR_foot: центр масс XYZ
- 0,0,0 мПараметр модели звена, не масса собранного робота.
- FR_foot: тензор инерции
- ixx="9.6e-06"; ixy="0.0"; ixz="0.0"; iyy="9.6e-06"; iyz="0.0"; izz="9.6e-06" кг·м²Параметр модели звена, не масса собранного робота.
- FL_hip link: масса
- 3.669344 кгПараметр модели звена, не масса собранного робота.
- FL_hip link: центр масс XYZ
- x : -0.027522; y : 0.01681; z : -0.00187 мПараметр модели звена, не масса собранного робота.
- FL_hip link: тензор инерции
- ixx="0.006957590282"; ixy="-0.0017011378"; iyy="0.00993982268"; ixz="0.000029676183"; iyz="-0.000087952172"; izz="0.012145140245" кг·м²Параметр модели звена, не масса собранного робота.
- FL_thigh link: масса
- 1.80014 кгПараметр модели звена, не масса собранного робота.
- FL_thigh link: центр масс XYZ
- x : -0.004765; y : 0.00441; z : -0.06311 мПараметр модели звена, не масса собранного робота.
- FL_thigh link: тензор инерции
- ixx="0.018990787558"; ixy="-0.000045769435"; iyy="0.019770882672"; ixz="-0.001024809563"; iyz="-0.000510504233"; izz="0.001828257915" кг·м²Параметр модели звена, не масса собранного робота.
- FL_calf link: масса
- 0.4520 кгПараметр модели звена, не масса собранного робота.
- FL_calf link: центр масс XYZ
- x : 0.008988; y : -0.000072; z : -0.14911 мПараметр модели звена, не масса собранного робота.
- FL_calf link: тензор инерции
- ixx="0.00214256"; ixy="-0.000000075939"; iyy="0.00216568"; ixz="0.0000230368745"; iyz="-0.000009344688"; izz="0.0000616440919" кг·м²Параметр модели звена, не масса собранного робота.
- FL_foot: масса
- 0.06 кгПараметр модели звена, не масса собранного робота.
- FL_foot: центр масс XYZ
- 0,0,0 мПараметр модели звена, не масса собранного робота.
- FL_foot: тензор инерции
- ixx="9.6e-06"; ixy="0.0"; ixz="0.0"; iyy="9.6e-06"; iyz="0.0"; izz="9.6e-06" кг·м²Параметр модели звена, не масса собранного робота.
Кинематика ног
- Независимые суставы ног
- 12
Опция пользовательского ПК
- UP Xtreme i12
- Intel Core i7,12-го поколенияВариант дополнительного User-PC; комплектация требует выбора.
- UP Xtreme i14
- Intel Core i7,14-го поколенияВариант дополнительного User-PC; комплектация требует выбора.
- NVIDIA Jetson AGX Orin
- Вычисления для ИИВариант дополнительного User-PC; комплектация требует выбора.
Опции расширения
- Сетевой хаб
- Расширяет число12V-LANпортовДополнительный модуль.
- LTE/GPS
- Сотовая связь и позиционированиеДополнительный модуль; не штатный GPS.
- Зарядный лоток
- Два места; зарядка снятых блоковДополнительное устройство.
Монтаж полезной нагрузки
- Крепление
- Верхние пазы и пружинные гайки
- Учёт центра тяжести
- Ввод массы и смещенийXYZ в приложении
Разработка и управление
- Уровни управления
- LV0:суставы;LV1:походка и поза
- Инструменты разработки
- C++ /Python SDK;ROS2;DDS
- Варианты походки
- Динамическая модель и обучение с подкреплением
Стандартный упаковочный список
- Робот
- 1 шт.Список изготовителя; состав может меняться с опциями.
- Зарядное устройство
- 1 шт.Список изготовителя; состав может меняться с опциями.
- Запасные резиновые опоры
- 4 шт.Список изготовителя; состав может меняться с опциями.
- Запасной бампер корпуса
- Указан, количество не заданоСписок изготовителя; состав может меняться с опциями.
- Пульт
- 1 шт.Список изготовителя; состав может меняться с опциями.
- Базовые инструменты
- 1 комплект, ключСписок изготовителя; состав может меняться с опциями.
Navigation Pack
- Лидар
- 1 шт. дополнительно к стандартному спискуТолько Navigation Pack; не базовая комплектация.
Транспортный кейс
- Модель
- Pelican 1730 Protector Case
- Масса пустого кейса
- 20 кг