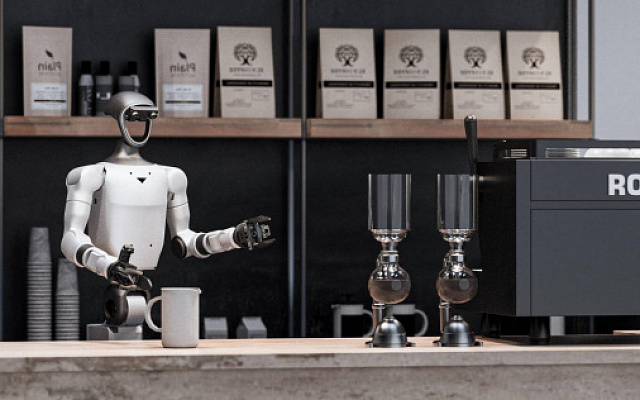

Unitree H2
- Ном. груз руки
- ≈7 кг
- Время работы
- ≈3 ч
- DOF без кистей
- 31 DOF


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Unitree Go2-W для вашего объекта и какая помощь понадобится после поставки.
Unitree Go2-W сочетает четырёхногое шасси с мотор-колёсами. На подходящем покрытии робот может катиться, а движения опор позволяют менять положение корпуса и выполнять подготовленные манёвры. Эта конструкция интересна разработчикам мобильных алгоритмов и учебным лабораториям, которым нужны оба способа передвижения в одной платформе.
1 947 000 ₽ · Под заказ
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
Unitree Go2-W - колёсно-шагающий робот для разработки, обучения и экспериментов с мобильным движением. Четыре управляемые ноги заканчиваются мотор-колёсами с пневматическими шинами. На подходящем покрытии платформа катится, а изменение положения опор позволяет менять высоту корпуса и выполнять подготовленные манёвры. В одной машине команда получает два взаимосвязанных механизма движения и может исследовать, как использовать их под конкретную задачу.
У обычной колёсной платформы положение осей задано конструкцией. У Go2-W опоры подвижны, поэтому их конфигурация участвует в движении вместе с вращением колёс. Это делает модель интересной для лабораторий, которые изучают управление корпусом, устойчивость и переходы между разными участками маршрута. Прямой проезд по ровному полу и манёвр у препятствия требуют разных сочетаний команд приводам.
Пневматические шины поддерживают движение по подходящему покрытию, а положение ног помогает приспособить корпус к текущему действию. Для практического задания алгоритм должен учитывать сцепление, высоту препятствия и распределение груза. Демонстрируемые сложные движения выполняются в определённых условиях и с соответствующим управлением. Возможность воспроизвести их на конкретном маршруте зависит от подготовленной программы и состояния поверхности.
Приложение и ручной контроллер дают средства непосредственного управления платформой. Для разработки предусмотрен SDK. Учебная команда может начать с наблюдения за движением и телеметрией, затем связать команды роботу со своим алгоритмом и постепенно усложнять сценарий. Такой переход позволяет изучать не только готовые действия, но и связь между сенсорными данными, решением программы и фактической реакцией механизмов.
Широкоугольные лидар и камера предоставляют сведения об окружении. Они могут служить источниками для прикладных задач восприятия, однако конкретный алгоритм обработки и его связь с движением определяются проектом. В состав расширений могут входить дополнительные вычислительные модули, в том числе Orin NX. Выбор вычислителя связан с тем, какую обработку команда планирует выполнять на борту и какие интерфейсы для неё нужны.
Верхняя нагрузка меняет массу и баланс Go2-W, поэтому крепление сенсора или прибора согласуют с его положением относительно опор. Для испытаний важно, чтобы установленное оборудование не мешало движению ног и не закрывало обзор штатных датчиков. Рабочую задачу строят вокруг собранной конфигурации, а не только вокруг свободного движения платформы без надстройки.
Аккумулятор увеличенной ёмкости предназначен для длительных занятий и опытов, но время работы зависит от режима. Непрерывные манёвры, перевозка оборудования и питание дополнительных модулей расходуют энергию иначе, чем спокойное колёсное движение. При подготовке серии испытаний полезно сохранять одинаковые условия, чтобы сравнивать алгоритмы по поведению робота, а не по разному состоянию батареи или изменению полезной нагрузки.
Go2-W подходит разработчикам, которым важно изучать совместное управление колёсами и ногами, а также преподавателям, демонстрирующим связь механики и программного управления. Платформа предоставляет ходовую часть, восприятие и интерфейсы разработки. Назначение готового приложения - исследовательский маршрут, образовательное задание или работа с установленным прибором - задаёт команда, создающая собственный сценарий поверх этой основы.




Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.