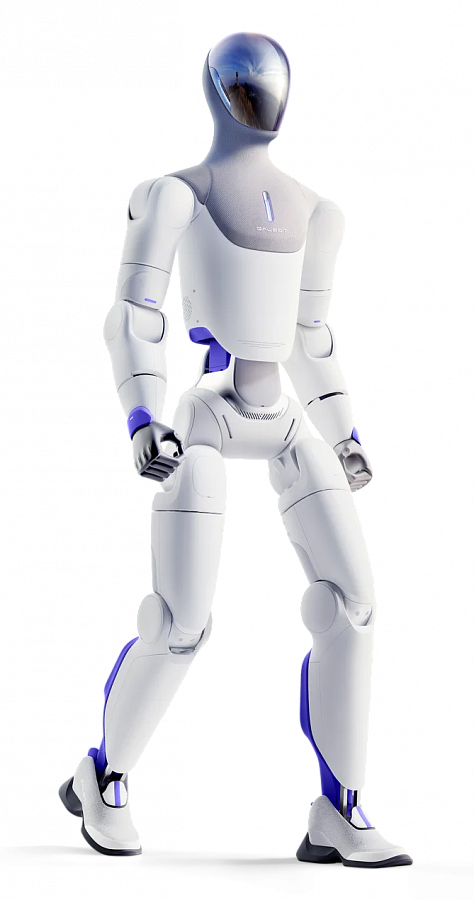
Galbot ET1
- DOF с кистями
- 38
- Рост
- 125 см
- Масса с батареей
- 32 кг



Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Galbot G1 для вашего объекта и какая помощь понадобится после поставки.
13 500 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
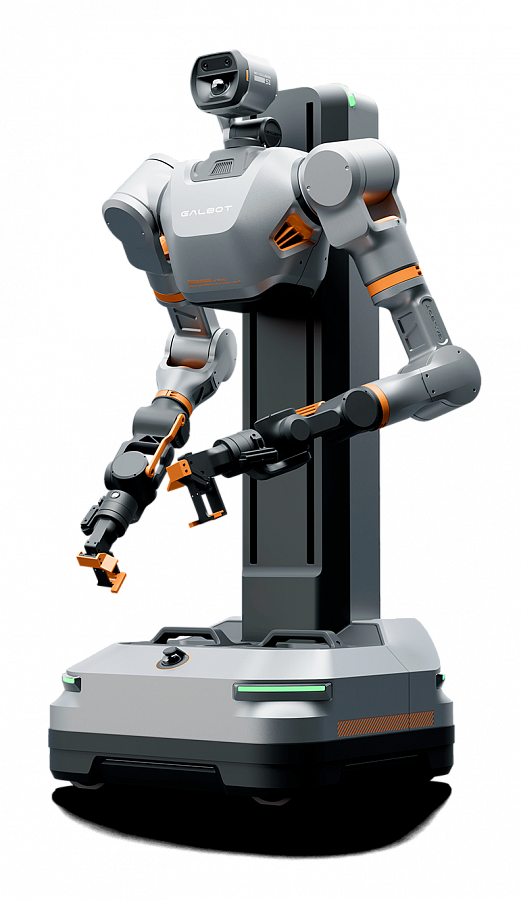
Galbot G1 - колёсная двуручная платформа для разработки захвата, перемещения и укладки предметов. Всенаправленное основание соединяет несколько рабочих точек, а руки и изменяемая конфигурация корпуса обеспечивают доступ к объектам на разных уровнях. Модель предназначена для проектов мобильной манипуляции, в которых нужно связать восприятие сцены с физической операцией.
Каждая рука имеет семь степеней свободы. Длина от центра плеча до центра запястья составляет 710 мм. Такая кинематика позволяет исследовать разные положения инструмента и способы подхода к предмету, особенно когда окружающее оборудование ограничивает свободное направление движения.
Нагрузка одной руки указана как 5 кг в центре запястья. Это точка приложения паспортной нагрузки: при добавлении рабочего органа и смещении предмета нужно учитывать положение общей массы. Для прикладной задачи выбирают совместимую кисть, захват или присоску и оценивают всю сборку с реальным объектом.
В документации корпус имеет 21 степень свободы без шасси и конечных рабочих органов. Подвижность включает руки, шею, пояс и изменение положения опорной части. Максимальная высота платформы составляет 173 см. Перестройка позы помогает связать подход к объекту с требуемой высотой работы.
Четырёхколёсное основание поддерживает всенаправленное перемещение. Оно полезно для точного подведения корпуса в рабочей зоне без длинного разворота. В проекте отдельно определяют транспортный путь между точками и локальную позу для выполнения манипуляции.
G1 оснащается средствами пространственного наблюдения, включая стереомодуль головы, камеры корпуса и камеры глубины на запястьях. Шестиосевые силомоментные датчики рук дают информацию о взаимодействии инструмента с окружающими предметами. Это помогает исследовать действия, где важен не только подход к координате, но и характер контакта.
Основание использует 3D LiDAR, ультразвуковые датчики и IMU. Эти каналы относятся к перемещению и оценке обстановки около платформы. При подготовке приложения данные навигации и наблюдения рабочей зоны объединяют в последовательность «подъехать, уточнить положение, выполнить действие».
В документации указан NVIDIA AGX Orin с 64 ГБ памяти и производительностью 275 TOPS. Интеллектуальная система AstraBrain и средства разработки служат основой для прикладных функций. Реальная операция определяется программой, выбранной оснасткой и набором предметов.
Экран, микрофонные массивы и динамики обеспечивают интерфейс взаимодействия. В исследовательском сценарии они могут дополнять команды и подтверждения, связанные с задачей. Содержание приложения подбирают под использование робота, сохраняя понятный для оператора ход выполнения.
Заявленные 8 часов работы получены в лабораторном комплексном испытании со средней скоростью 60%. Проводное зарядное устройство предусмотрено штатно, беспроводная база относится к опциям. План эксплуатации связывают с выбранной комплектацией и фактической активностью рук и основания.
Galbot G1 интересен лабораториям и интеграторам, которым нужна мобильная основа для двуручных задач. Практическая оценка начинается с конкретного предмета и маршрута между рабочими зонами. Полный цикл показывает, как согласуются позиционирование базы, восприятие объекта, захват и передача результата на следующий этап.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.