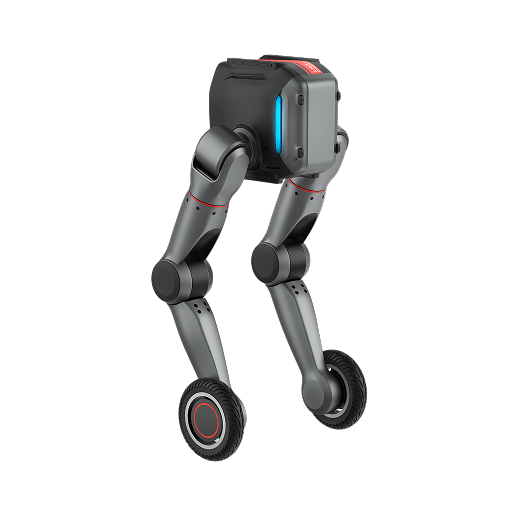
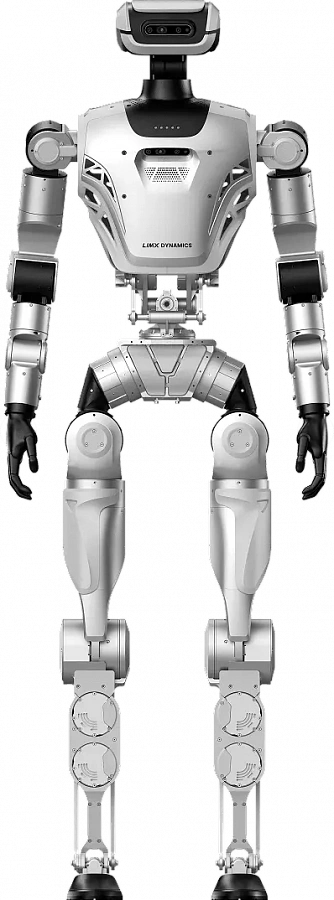
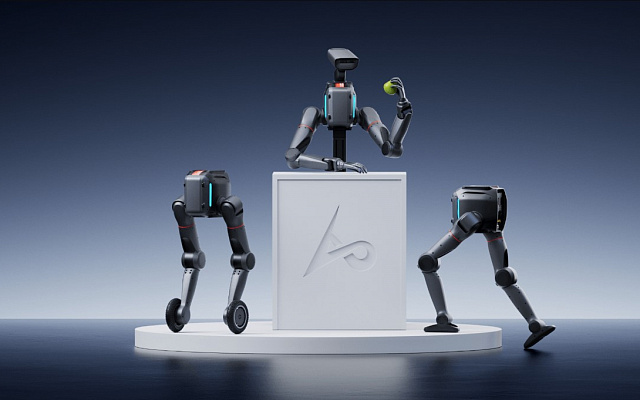
TRON 2 EDU / Основные параметры
- Материал
- Алюминиевый сплав и пластик
- Степени свободы компонентов
- Одна рука: 7; одна нога: 5; голова: 2
- Две руки / размеры
- Ширина плеч 447 мм; длина руки 730 мм без захвата
- Стопы / размеры
- Общая ширина 453 мм; высота стоя 987 мм
- Колёсные ноги / размеры
- Общая ширина 478 мм; высота стоя 1015 мм
- Верхняя площадка
- Ширина 146 мм; глубина 170 мм
- Вторичная разработка
- Поддерживается
- Стопы и колёса / управление
- Движение в четырёх направлениях, поворот, неподвижное стояние, приседание, изменение высоты, вставание после падения, определение отрыва от опоры
- Две руки / телеуправление
- VR-устройство PICO 4 Ultra
- Сбор и локальное хранение данных
- Поддерживается
- Две руки / программная граница
- Поддерживается ограничение рабочей области
- Две руки / скорость рабочего органа
- Максимум 5 м/с
- Две руки / ускорение рабочего органа
- Максимум 36 м/с²
- Две руки / повторяемость
- ±0.5 мм
- Две руки / задержка телеуправления
- 100 мс
- Две руки / рабочий орган
- Захват или ловкая кисть
- Захват / усилие и раскрытие
- Максимальное усилие 20 Н; ширина захвата 85 мм
- Ход / максимальная скорость
- Стопы: 2–3 м/с; колёсные ноги: 3–5 м/с
- Ход / максимальный уклон
- Стопы: 15°; колёсные ноги: 30°
- Ход / высота ступени
- Максимум 20 см
- Ход / нагрузка
- 30 кг при ходьбе по ровной поверхности; 20 кг при подъёме по лестнице
- Батарея / выходное напряжение
- 46.8 В
- Батарея / максимальная мощность
- 2800 Вт
- Батарея / замена
- Поддерживается
- Батарея / химия
- Тройная литиевая
- Батарея / ёмкость
- 9 А·ч
- Зарядное устройство / мощность
- 542 Вт
- Зарядное устройство / вход
- 100–240 В, 8 А
- Зарядное устройство / выход
- 54.275 В, 10 А
- Батарея / время зарядки
- 20–80%: 30 мин; 20–100%: 54 мин
- Камера RGB-D пояса
- Включена
- IMU
- Включён
- Камера RGB-D головы
- Включена только для двух рук и мобильных двух рук
- Камеры RGB-D запястий
- Включены только для двух рук и мобильных двух рук
- Корпус / Ethernet
- 1 порт
- Корпус / USB 3.0
- 1 порт
- Корпус / EtherCAT
- 2 порта
- Корпус / RS485
- 1 порт
- Корпус / выход 24 В
- 2 порта
- Корпус / выход 48 В
- 1 порт
- Корпус / внешнее питание
- 1 вход
- Модуль разработчика / CPU
- Intel Core Ultra
- Модуль разработчика / накопитель
- 2 ТБ
- Модуль разработчика / интерфейсы
- 3 Ethernet, 3 USB 3.0, 1 вход 24 В, 1 выход 12 В
- SDK
- Поддерживается
- Платформа управления роботом
- Поддерживается
- Платформа данных
- Поддерживается
- Платформа симуляции
- Поддерживается
- Разработка / совместимость
- Python, C++, ROS 1 и ROS 2
- Страна происхождения
- Китай
TRON 2 EDU / Разъёмы и компоненты
- Крепление периферии
- Верхняя, передняя и нижняя площадки; все резьбовые отверстия M4
- Корпус / аварийная остановка
- Кнопка переводит приводы в torque-off с отключением питания двигателей
- Корпус / выход 24 В
- Гнездо LCB, постоянные 24 В; номинально 5 А, максимум 20 А
- Корпус / выход 48 В
- Гнездо LCB, постоянные 48 В; номинально 10 А, максимум 20 А
- Корпус / USB
- USB-A 3.0
- Корпус / сеть
- Gigabit Ethernet
- Модуль разработчика / выход 12 В
- Гнездо LCB, постоянные 12 В; максимум 5 А
- Модуль разработчика / сеть
- Gigabit Ethernet
- Корпус / индикация
- Отдельные индикаторы состояния робота и уровня батареи
- Адаптер руки / контакт 1 MX3.0
- Плюс питания 24 В
- Адаптер руки / контакт 2 MX3.0
- Минус питания GND
- Адаптер руки / контакт 3 MX3.0
- Управление захватом, положительная логика
- Адаптер руки / контакт 4 MX3.0
- Управление захватом, отрицательная логика
- Адаптер руки / контакт 5 XT30
- Питание 48 В
Две руки / Суставы
- Сустав 0 / proximal_pitch_L_Joint
- -180…149°; -3.14…2.60 радОт нулевого положения.
- Сустав 1 / proximal_roll_L_Joint
- -15…183°; -0.26…3.22 радОт нулевого положения.
- Сустав 2 / proximal_yaw_L_Joint
- -210…85°; -3.66…1.48 радОт нулевого положения.
- Сустав 3 / elbow_L_Joint
- -150…15°; -2.61…0.26 радОт нулевого положения.
- Сустав 4 / wrist_yaw_L_Joint
- -100…80°; -1.74…1.39 радОт нулевого положения.
- Сустав 5 / wrist_pitch_L_Joint
- -45…45°; -0.78…0.78 радОт нулевого положения.
- Сустав 6 / wrist_roll_L_Joint
- -90…90°; -1.57…1.57 радОт нулевого положения.
- Сустав 7 / proximal_pitch_R_Joint
- -180…149°; -3.14…2.60 радОт нулевого положения.
- Сустав 8 / proximal_roll_R_Joint
- -183…15°; -3.22…0.26 радОт нулевого положения.
- Сустав 9 / proximal_yaw_R_Joint
- -85…210°; -1.48…3.66 радОт нулевого положения.
- Сустав 10 / elbow_R_Joint
- -150…15°; -2.61…0.26 радОт нулевого положения.
- Сустав 11 / wrist_yaw_R_Joint
- -80…100°; -1.39…1.74 радОт нулевого положения.
- Сустав 12 / wrist_pitch_R_Joint
- -45…45°; -0.78…0.78 радОт нулевого положения.
- Сустав 13 / wrist_roll_R_Joint
- -90…90°; -1.57…1.57 радОт нулевого положения.
- Сустав 14 / head_pitch_Joint
- -45…60°; -0.78…1.04 радОт нулевого положения.
- Сустав 15 / head_yaw_Joint
- -90…90°; -1.57…1.57 радОт нулевого положения.
Стопы или колёса / Суставы
- Сустав 0 / proximal_pitch_L_Joint
- -180…149°; -3.14…2.60 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 1 / proximal_roll_L_Joint
- -15…183°; -0.26…3.19 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 2 / proximal_yaw_L_Joint
- -210…85°; -3.66…1.48 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 3 / knee_L_Joint
- -150…15°; -2.61…0.26 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 4 / ankle_pitch_L_Joint
- -97…97°; -1.69…1.69 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 4 / wheel_L_Joint
- ∞ (непрерывное вращение)От нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 5 / proximal_pitch_R_Joint
- -180…149°; -3.14…2.60 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 6 / proximal_roll_R_Joint
- -183…15°; -3.19…0.26 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 7 / proximal_yaw_R_Joint
- -85…210°; -1.48…3.66 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 8 / knee_R_Joint
- -150…15°; -2.61…0.26 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 9 / ankle_pitch_R_Joint
- -97…97°; -1.69…1.69 радОт нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
- Сустав 9 / wheel_R_Joint
- ∞ (непрерывное вращение)От нулевого положения; голеностоп и колесо с одинаковым ID - альтернативные формы.
TRON 2 EDU / Состав трёхформенного набора
- Корпус
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Камера головы
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- VR-устройство
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Пульт
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Батарея
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Зарядная док-станция батареи
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Адаптер питания
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Модуль разработчика EDU
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Камеры запястий с креплениями
- 2 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Кабель данных камер запястий
- 2 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Кабель зарядки пульта
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Опорная накладка корпуса
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Набор инструментов кейса
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Руководство
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Сертификат
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Фиксированное основание
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Кронштейн модуля на стойке
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Инструменты основания
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Фиксированная стойка
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Бёдра с голенями и стопами
- 2 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Колёсные голени
- 2 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Инструменты сменных ног
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Передняя защитная рама
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Задняя защитная рама
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
- Инструменты защитных рам
- 1 шт.Трёхформенный набор EDU по иллюстрированному списку.
TRON 2 / Опция мобильных двух рук
- Мобильная база
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Штекер авиационного типа 4 контакта
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Инструменты базы
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Сертификат соответствия
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Зарядное устройство AC 220 В
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Мобильная стойка
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
- Инструменты стойки
- 1 шт.Только мобильные две руки; не включено автоматически в базовый трёхформенный набор.
TRON 2 EDU / Эксплуатация
- Температура эксплуатации
- -5…40 °C
- Защита среды
- Не водо- и не пылезащищён; избегать влажной, песчаной и пыльной среды
- Условия работы снаружи
- Не использовать при густом тумане, дожде, снеге и грозе
- Рабочая поверхность
- Ровная поверхность с высоким трением; осторожность на гладких поверхностях
- Дистанция при работе
- Не менее 1 м до препятствий, людей и водных поверхностей; робот в поле зрения
- Испытания ходовых форм
- Использовать страховочный подвес при дистанционном управлении и первых испытаниях разработки
- Батарея / хранение
- Заряд 50–60% перед хранением; пополнять до этого диапазона каждые 3 месяца
- Пульт / зарядка
- Кабель Type-C к пульту
- Wi-Fi робота
- Робот предоставляет Wi-Fi для подключения компьютера и VR-устройства
- Батарея / индикация разряда
- Предупреждение ниже 20%; критический уровень ниже 5%
TRON 2 / Опция мобильных двух рук
- Мобильная база / батарея
- Нормальный диапазон 24–29.4 В; только отдельная мобильная база
- Мобильная база / зарядное устройство
- 10 А, комплектное зарядное устройство отдельной базы
TRON 2 EDU / Архитектура и разработка
- Питание двух рук
- Двойное резервирование питанияАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
- Запястье
- Сферическое, с человекоподобной кинематикойАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
- Доступ SDK
- Высоко- и низкоуровневые интерфейсыАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
- URDF
- Открытое описание кинематики для переноса из симуляции на роботаАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
- Симуляторы
- NVIDIA Isaac Sim, MuJoCo, GazeboАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
- Поток VLA-разработки
- Сбор, очистка и разметка данных, обучение, инференс и выполнение задачАппаратная и программная конфигурация EDU; доступность функций проверяют по версии.
TRON 2 / Опциональные наборы
- Комплект мобильной манипуляции
- Рабочая высота до 1.5 м; координированное движение рук и ногОпциональная конфигурация; состав уточняется отдельно.
- Комплект восприятия
- Трёхмерное картографирование, локализация и навигация внутри и снаружи помещений, в том числе между этажамиОпциональная конфигурация; состав уточняется отдельно.
- Автоподзарядка
- Доступна как расширение конфигурации; базовая поставка автоматически её не включаетОпциональная конфигурация; состав уточняется отдельно.
TRON 2 EDU / Эксплуатация
- Условия заявленных показателей
- Лабораторные данные LimX; фактические показатели зависят от среды, использования, состояния устройства и версии ПО