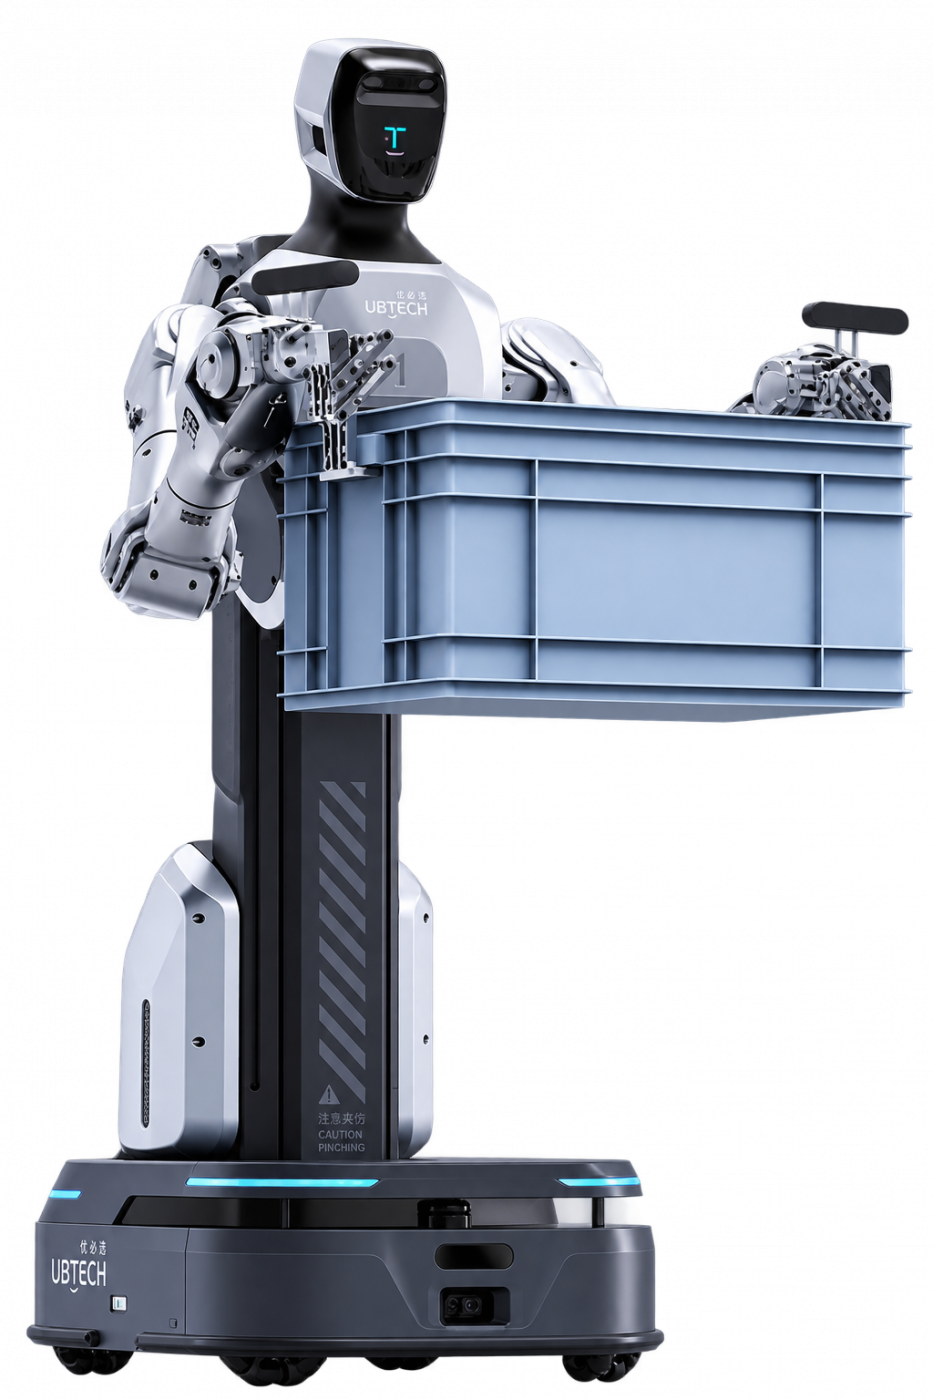
UBTECH Cruzr Y1 - промышленный робот с двумя руками на всенаправленном колёсном основании. Он подходит для перемещения контейнеров между рабочими точками, палетирования и подачи деталей к оборудованию. Вертикальный подъём меняет рабочую высоту рук, поэтому робот может обращаться к полкам и производственным линиям на разных уровнях. При двухручной работе опубликованная нагрузка относится к паре рук целиком; выбор захвата зависит от того, нужно ли удерживать контейнер, коробку или отдельную деталь.
Задания объединяются через программную платформу Co-Agent: восприятие сцены, планирование и выполнение действий составляют общий рабочий процесс. Производитель выделяет сортировку смешанных материалов и коррекцию действий при изменении укладки. Для сменной работы предусмотрены автоматическая зарядка и быстрая замена батареи. Проходы, высоту передачи и оснастку следует согласовать с реальными грузами: опубликованная ширина прохода не сопровождается условиями нагрузки, а время работы не является гарантией длительности конкретного производственного цикла.
Характеристики
Конструкция
Мобильность
Всенаправленное колёсное основание
Поворот на месте
360 °
Навигация в проходе
0.8 мРежим нагрузки не уточнён
Ручное перемещение
Рукоятка для перемещения вручную
Страна происхождения
Китай
Манипуляция
Рабочая высота
0–1.8 мВертикальный подъём для работы с полками и линиями
DOF одной руки
7
Вылет руки
750 мм
Нагрузка двух рук
10 кгСовместная работа двух рук
Повторяемость рук
±0.5 мм
Смена захватов
Модульная быстросменная конструкция
Объекты захвата
Контейнеры, коробки и предметы неправильной формы
Питание
Автономность
>4 чРежим работы и нагрузка не уточнены
Время зарядки
<1.5 ч
Смена батареи
Быстрая смена
Автоматическая зарядка
Поддерживается
Восприятие
Сенсор
LiDAR
Датчики расстояния
ToF
Обзор системы восприятия
360 °
Взаимодействие
Голосовое взаимодействие
Поддерживается
Применение
Палетирование
Согласование размеров коробок и работа с линией
Изменения укладки
Коррекция действий при смещении или обрушении укладки
Сортировка
Разнородные материалы и неупорядоченная укладка
Обслуживание оборудования
Загрузка и выгрузка CNC и литьевых машин
Программная архитектура
Платформа
Co-Agent
Среда исполнения
ROSA
Планирование
Понимание намерений и планирование задач
Работа с отклонениями
Обнаружение и обработка отклонений
Память
Управление памятью
Модели
Мультимодальные модели рассуждения и взаимодействия