Базовое исполнение
- Штатные кисти
- Съёмные кисти-макетыЛовкие кисти не входят в стандартное исполнение
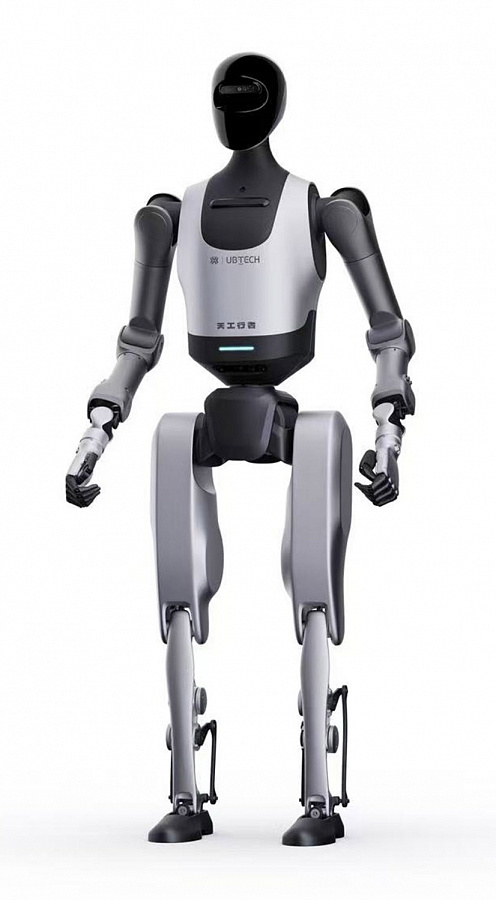
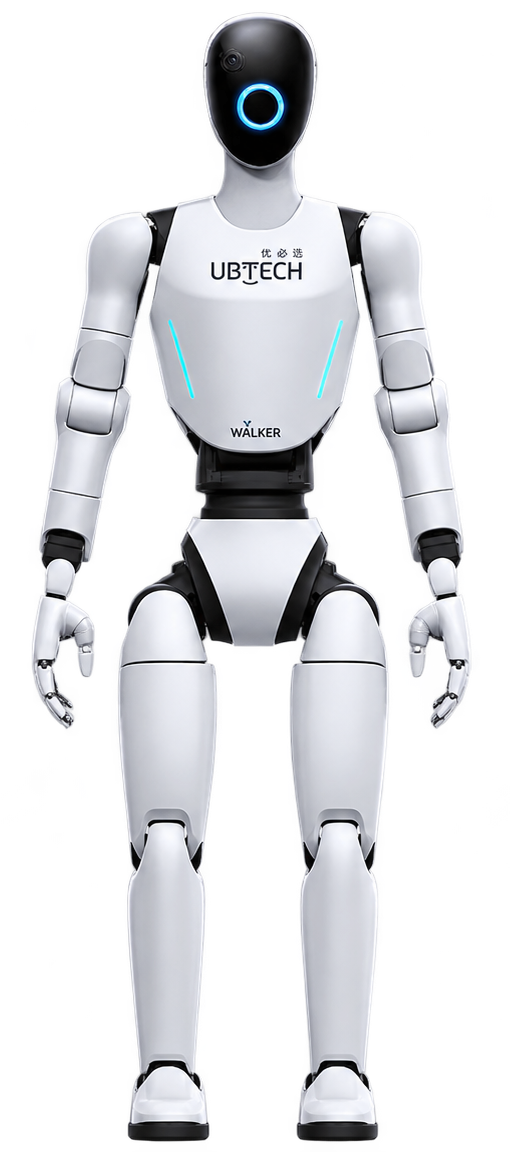
- Рост
- 164 см
- Размах рук
- 1280 ммБез ловких кистей
- Масса со штатными кистями
- ≈55 кг
- Степени свободы тела
- 31 ст. св.Тело без опциональных ловких кистей
- Степени свободы ноги
- 6 ст. св.Каждая нога
- Степени свободы пояса
- 3 ст. св.
- Степени свободы руки
- 7 ст. св.Каждая рука, без ловкой кисти
- Степени свободы головы
- 2 ст. св.
- Нагрузка одной руки
- 3 кгБез ловкой кисти; перегрузка запрещена
- Нагрузка двух рук
- 6 кгБез ловких кистей
- Страна происхождения
- Китай
Опциональные кисти
- Исполнение кистей
- UBT третьего поколения, LiteОпция
- Масса с ловкими кистями
- ≈56 кг
- Общая подвижность
- 53 ст. св.31 тело + 22 две опциональные кисти, включая пассивные движения
- Подвижность кисти
- 11 ст. св.6 активных и 5 пассивных; каждая опциональная кисть
- Совместимость захватов
- Сторонние двухпальцевые захваты и камеры на запястьеОпциональное оснащение, управление телеприсутствием
- Ограничения захвата
- Пока не поддержаны твёрдые гладкие предметы и точный захват мелких объектовЛовкая кисть в режиме телеприсутствия
Вычисления и восприятие
- Вычислительный модуль
- NVIDIA Jetson Thor, 128 GB
- Вычислительная производительность
- 2070 TFLOPSFP4-sparse
- Камеры «рыбий глаз»
- 2 шт.
- Бинокулярная камера
- 1 шт.
- Монокулярная камера
- 1 шт.
- Микрофоны
- 4 шт.
- Динамики
- 2 шт.
- Инерциальный модуль
- Высокоточный IMU
- Круглый экран
- 2.8 дюйма
- Отклик экрана
- <100 мсОт команды до экрана
- Пиковая яркость экрана
- >800 нит
- Индикация батареи
- Светодиодные
- Операционная система
- Ubuntu + ROSA 2.0
- Прикладной фреймворк
- Thinker + ControlCenter + ROSA2.0
- Модели управления
- VLN/VLA и Thinker-WAM
- Движения
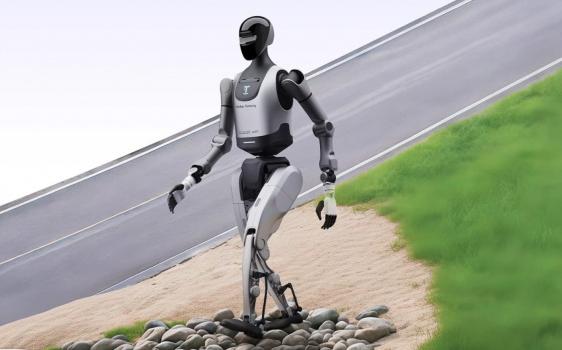
- Ходьба, бег, танцы и настраиваемые движения
- Заявленная скорость
- ≥3 м/сНе указан эксплуатационный режим или явный максимум
Питание и окружающая среда
- Автономность комплексная
- 2.5–3 чКомплексный показатель без указанного режима
- Автономность при танцах
- ≥2 ч100% → 0%; суммарная работа на заряде; непрерывный танец рекомендуется ≤10 мин
- Автономность при шагах на месте
- ≥3 чШаги на месте,100% → 0%
- Полная зарядка, прибл.
- ≈90 мин0% → 100%
- Номинальное питание
- 48 V DC / 8 A
- Зарядное питание
- 52 V DC / 14 A max
- Штатная батарея
- C0445D5Использовать с поставляемым зарядным устройством
- Способы зарядки
- В роботе либо отдельно через прямой зарядный адаптер
- Сеть зарядного устройства
- 100–240 В50–60 Гц, заземлённая розетка
- Температура зарядки
- 0–40 °CПроветриваемое место; рекомендуется выключить робота
- Рабочая температура
- 3–40 °C
- Рабочая влажность
- 30–80 %RHБез конденсации
- Температура хранения
- −10–50 °C
- Хранение более месяца
- 0–30 °CРобот выключен, батарея снята, сухое проветриваемое место
- Хранение батареи
- 0–25 °C30–60% RH, заряд 50–80%, проверка ежемесячно
- Рабочая среда
- Внутри помещенийНаружная эксплуатация не рекомендуется
Подготовка площадки
- Рабочая площадь
- ≥4 м²2×2м на одного робота
- Ширина прохода
- ≥1.5 м
- Неровность пола
- ≤5 мм/м²Ровный пол без воды, масла и острых предметов
- Несущая способность пола
- ≥150 кг/м²
- Освещённость
- ≥200 лкБез направленного яркого света в камеры
- Сеть при онлайн-работе
- Gigabit Ethernet рекомендуетсяЗадержка ≤100 мс, потери пакетов ≤1%
- Подготовка маршрута
- Требуется настройка под площадкуНапример, для экскурсионного маршрута
- Распаковка
- Самостоятельное вставание и выход из кейса под управлениемРекомендуются два подготовленных человека
- Время выхода из кейса
- ≈20 с
- Запуск
- 2–3 минОт включения через самотестирование до дистанционного управления
- Обратная упаковка
- С подъёмной рамойАвтономная упаковка запланирована будущим OTA
Сервисные сценарии
- Назначение
- Встреча гостей, консультации, экскурсии, выступления, обучение и исследования
- Языки приветствия
- Китайский и английский
- Приветствие
- Голосовое пробуждение, речь, движения, выражения и экранный текст
- Маршрут экскурсии
- Облачная настройка маршрута, рассказ в точках и ответы на вопросы
- Разговор в движении
- Поддерживается
- Навигация
- U-SLAM, чисто визуальная навигацияПространственное восприятие, активное огибание препятствий
- Ограниченные зоны
- Виртуальные стены
- Экскурсии без интернета
- ПоддерживаютсяОнлайн и офлайн режимы маршрута
- Внешний микрофон
- ПоддерживаетсяДля шумной площадки
- Сценарий рассказа
- Настройка через кабинет
- Голосовое пробуждение
- Walker Walker
- Онлайн-ответ
- <2 сПри хорошем сетевом соединении
- Диалоговый язык
- Китайский и английский, включая смешанную речьДиалекты пока не поддержаны
- Визуальное распознавание
- Распознавание сцены по голосовому запросу
- Облачная модель
- Alibaba Bailian omniСторонняя мультимодальная модель
- Разговор с радиомикрофоном
- 5 мДальность с дополнительным беспроводным микрофоном
Выступления и телеприсутствие
- Готовые танцы
- Вальс человека с роботом и танцы в китайском стиле
- Длительность танца
- >30 сКаждый из двух перечисленных танцев
- Непрерывный танец
- ≤10 минРекомендуемый предел непрерывной работы
- Поверхность для выступления
- Тонкий ковёр, мрамор, эпоксидный пол
- Воспроизведение музыки
- Локально либо через внешние динамикиБез обязательного интернет-соединения
- Групповое выступление
- Групповое управление и синхронизацияПроизводитель заявляет сантиметровый уровень синхронизации
- Телеприсутствие
- Повторение поз тела и рук, запись движенийСо специальным оборудованием оператора
- Оборудование телеприсутствия
- Xsens, перчатки Manus, VR PicoПолное тело или верхняя часть тела; оборудование определяется отдельно
- Контроль кистей
- Мокап-перчатки: точные движения; VR-перчатки: базовые функции
- Видеонаблюдение оператора
- 5 ракурсовВ режиме телеприсутствия
- Звук при телеприсутствии
- От микрофона робота к VR-гарнитуреОбратное направление звука находится в разработке
- Точность ног в телеприсутствии
- Продолжает оптимизироваться
Платформа и управление
- Облачный кабинет
- Состояние ПО и оборудования, карты, навигация, движения, выражения, голоса и диалоги
- Задачи и диагностика
- Экскурсионные задания, журналы, неисправности, сеть, язык и громкость
- Подготовка карты
- Импорт, точки, виртуальные стены, сохранение и локализация
- Голоса
- Мужской, женский, детский
- Штатный пульт
- Шесть направлений движения, переключение походки, задач и режима; аварийный стоп
- Дополнительная консоль
- Джойстик и сенсорное приложениеОпция
- Управление планшетом
- Специальное приложение
- Сотовый модуль
- 4G/5GПодключаемый модуль, опция
- Выставочная стойка
- Для выключенного роботаДополнительное оснащение
- Костюмы
- Для танцора и экскурсоводаДоступные опции; расширение оформления по конфигурации
- Обновление ПО
- OTA
Разработка
- SDK
- Предоставляется
- Программный API
- Предоставляется
- Языки разработки
- C++ и Python
- Версия для SDK
- ≥0.0.6Основная версия ПО
- Функции SDK/API
- Движения, руки, датчики, навигация, телеметрия, конфигурация и диагностика
- ROS2 и модель робота
- Поддерживаются ROS2 и URDF либо эквивалент
- Среда разработки
- Ubuntu 22.04 + ROS 2 HumbleВ контейнере робота; Mac и Windows сейчас не поддержаны
- Пользовательская модель
- Замена LLM в облаке либо на периферийном вычислителе
- Примеры SDK, состояние
- Питание, батарея, кисти и общее состояние
- Примеры SDK, команды
- Аудио, руки, кисти, голова и подписка камеры
- Редактирование танца
- Инкрементальные интерфейсы движений в SDKГрафическая хореографическая платформа отдельно запланирована
- Подготовка разработки
- Специальный пакет ПО, настройка среды и режим разработчика
- Подвес при разработке
- ≥20 смСтупни над землёй; защитная рама
Ограничения и обслуживание
- Дистанция до людей
- ≥1.5 мПри работе, физически ограждённая зона
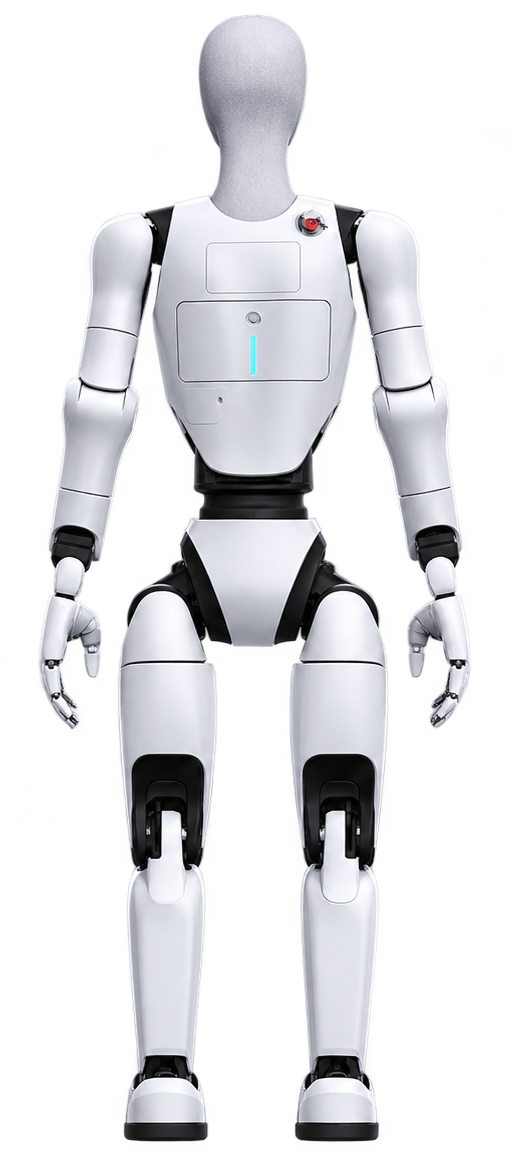
- Аварийная остановка
- Кнопка на спине блокирует все двигателиПосле нажатия баланс не поддерживается; требуется подъёмная рама
- Дополнительный аварийный кабель
- Servo Emergency Stop CableДля профессионального использования
- Падение
- Выключение питания и подъём рамой
- Регулярный уход
- Сухая мягкая ткань, камеры, крепёж суставов, вентиляция, разъёмы батареи и джойстикиПри выключенном питании
- Журналы неисправностей
- Коды ошибок и экспорт журналов
- Исключённые применения
- Медицинские, военные и иные некоммерческие сценарииФормулировка ограничений производителя
- Исключённая среда
- Горючие и взрывоопасные материалы, сильные электромагнитные помехи
- Перевозка
- Фирменный транспортный кейс C1
Штатный комплект
- Корпус робота
- 1Стандартное исполнение
- Пульт
- 1Стандартное исполнение
- Кисти-макеты
- 1 параСтандартное исполнение
- Адаптер питания
- 1Стандартное исполнение
- Батарея
- 1Стандартное исполнение
- Кабель прямой зарядки батареи
- 1Стандартное исполнение
- Кабель аварийного стопа
- 1Стандартное исполнение
- Задняя ручка
- 1Стандартное исполнение
- Подъёмные кольца
- 1 комплектСтандартное исполнение
- Руководство и сертификат
- По1шт.Стандартное исполнение