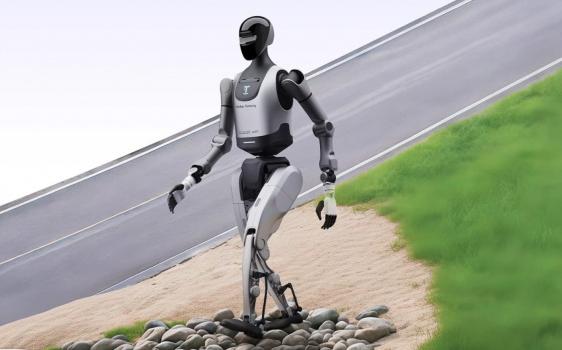
Ubtech Walker S2
- Степени свободы
- 52 DOF
- Макс. скорость
- до 7.2 км/ч
- Рост
- 176 см

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Ubtech Walker S1 для вашего объекта и какая помощь понадобится после поставки.
Промышленный гуманоид для осмотра деталей и подготовленных двуруких операций на производственных участках.
12 500 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
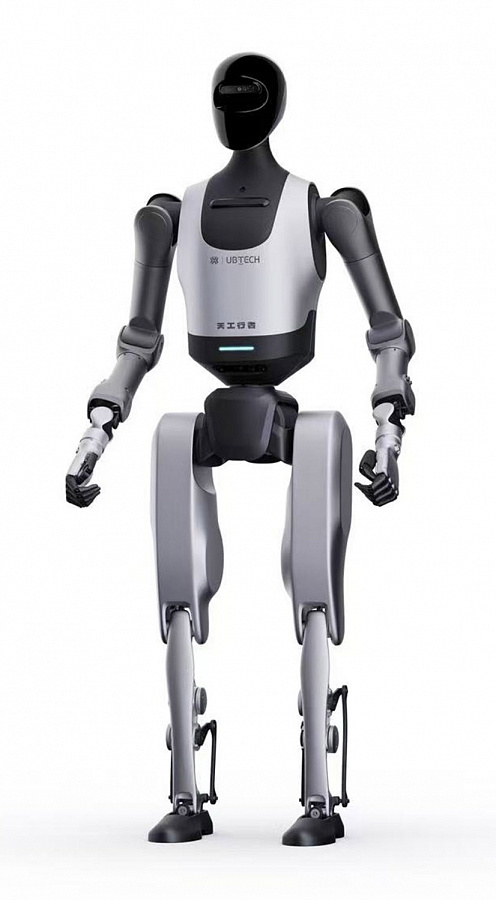
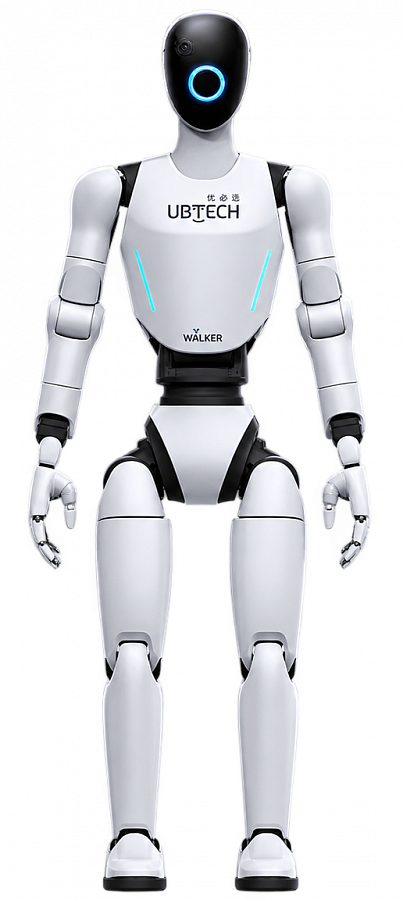
UBTECH Walker S1 - промышленный гуманоид для задач, в которых нужно воспринять рабочую сцену, спланировать действие и согласованно управлять телом. Модель объединяет семантическую навигацию, зрительное восприятие и обучаемое управление движением. Её рассматривают для производственных процессов, где расположение предмета и состояние участка должны быть связаны с физической операцией.
Для общего планирования Walker S1 использует языковую модель. Этот уровень помогает интерпретировать намерение и строить последовательность задачи. Между такой последовательностью и действием механики остаются конкретные этапы: найти объект, выбрать рабочую позу, выполнить контакт и завершить операцию. В проекте определяют, какие предметы и действия входят в поддерживаемый сценарий.
Планирование полезно, когда работа состоит из нескольких связанных шагов, а не одного повторяемого движения. Например, материал должен пройти путь от обнаружения в рабочей зоне до передачи следующему этапу. Программа связывает смысл задания с доступными механизмами и измерениями. Конкретные условия перехода между шагами определяются приложением производственного участка.
Semantic VSLAM объединяет зрительную оценку положения с информацией о смысле наблюдаемой сцены. Для робота важно не только геометрически перемещаться, но и соотносить пространство с рабочими объектами. Это даёт основу подхода к зоне выполнения действия. При интеграции точка прибытия должна соответствовать нужному положению рук и корпуса относительно оборудования.
Панорамные камеры и стереозрение предоставляют наблюдения с разной пространственной ролью. Условия освещения и изменения сцены влияют на визуальное позиционирование, поэтому в производственном сценарии учитывают окружение рабочего места. Данные восприятия связываются с контролем движения, чтобы робот мог перейти от наблюдения к физическому действию в определённой позе.
Обучаемая архитектура whole-body control объединяет восприятие и управление движением. Для манипуляции это означает координацию опор, корпуса и рук. Когда требуется переместить предмет, рабочая нагрузка меняет условия движения и позы. Поэтому операция определяется не только траекторией ладони, но и поведением всего механизма в нужной последовательности.
Тактильное восприятие дополняет зрительное данными о контакте. Такая обратная связь полезна для этапов захвата и удержания, когда объект уже находится у руки. Проект задаёт форму захвата и условия завершения действия. Аппаратное и программное оснащение предоставляют основу, а готовность конкретной операции проверяют с фактической деталью и рабочим местом.
Производитель описывает применение Walker S1 на автомобильных сборочных линиях во взаимодействии с автономным логистическим транспортом через системы управления производством. Для отдельного проекта такую связь создают вокруг определённых ролей: кто подаёт материал, где гуманоид выполняет действие и каким образом передаёт результат. Walker S1 подходит для подготовки промышленных задач, где навигация, планирование и управление телом должны быть согласованы с окружающей автоматизацией.







Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.